自动加工已经完成,为什么仍不能开始人工作业单元组装?
应用层级:制造流程 / 跨系统状态迁移
代表对象:部件自动加工 → 人工作业单元组装
建议引用:
全野南政 / Nansei Zenno,
《制造 DX 状态迁移条件设计与履历分析案例:自动加工已经完成,为什么仍不能开始人工作业单元组装?》,
公开案例,Public Case Version 1.6,2026-10-01,
https://zennns.com/zh/cases/production-dx-state-transition/
制造现场中,从自动加工转入人工作业单元组装,通常涉及多个设备、系统和责任对象。
例如,某个部件已经完成自动加工,质量测量结果合格,部件已经搬送到组装区域,单元设备也准备完成。工程移行许可成立,必要零部件齐套,作业人员已经登录。
从设备状态和生产进度看,组装开始所需的大部分状态已经成立,但组装仍然没有开始。
本次示例中的阻断点来自作业人员资格:当前作业人员虽然已经登录,但针对当前产品的作业资格已经超过有效期。
与本次状态迁移有关的信息分散在不同系统中。自动加工设备保持加工完成状态,MES 保持工单、产品和进度状态,质量系统保持检测结果与工程移行许可,部件供给系统保持齐套状态,人员认证与资格管理系统保持作业资格,人工作业单元提供设备准备状态,组装后检测、完成品搬出和生产实绩回写则属于后续执行链。
本案例以“开始对象部件的人工作业单元组装”为目标状态入口(Target State Entry),把这些跨系统状态关联到同一次前置判定中。
案例按照统一九步工程顺序展开:
- 当前状态
- 目标状态 / 目标状态入口
- PCN:相关状态获取与 C / A / E 状态映射
- S / D / B 判定与 CAE-SDB 判定结果 + T
- 控制仲裁
- 多路径控制
- 当前入口控制结果
- 控制路径执行 / 后续目标状态入口与执行结果
- 状态迁移判定履历
基础概念可参见:
案例对象
本案例对象为:自动加工设备完成部件加工后,部件经过搬送,准备进入由作业人员负责的人工作业单元进行组装。
与本次状态迁移有关的主要对象包括 MES、自动加工设备 / PLC、质量系统、部件搬送与供给、作业人员认证与资格管理、人工作业单元设备、治具与紧固工具、组装后检测、完成品搬出以及生产实绩回写。
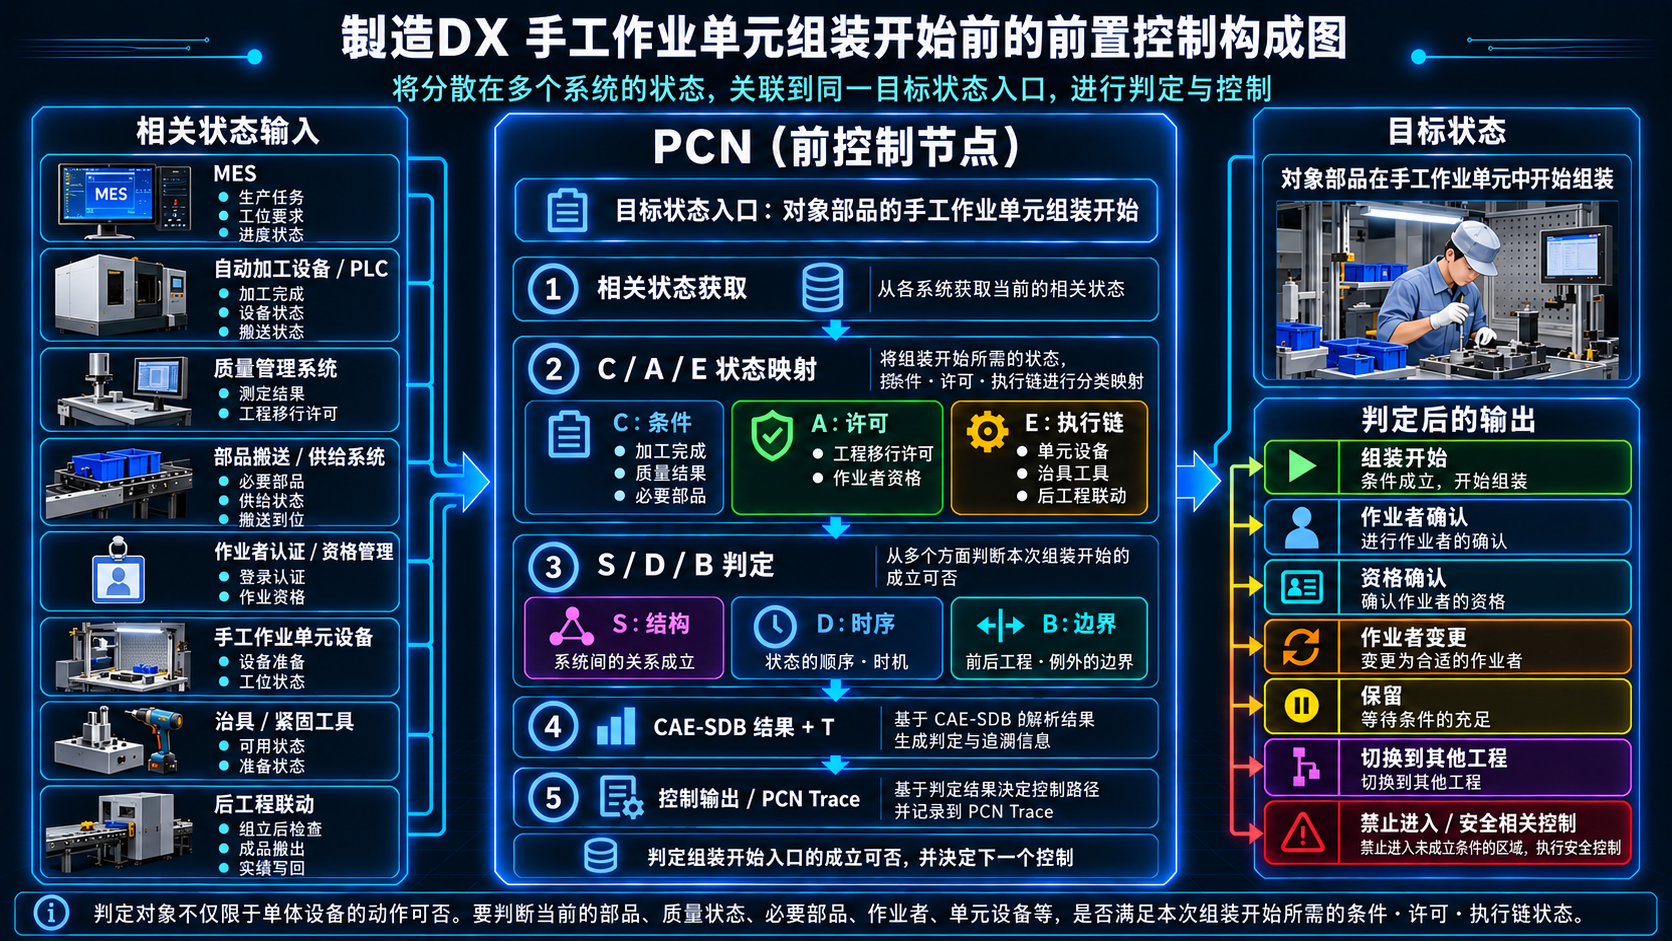
图:围绕“开始对象部件的人工作业单元组装”这一目标状态入口,将 MES、设备、质量、部件供给、作业人员资格、人工作业单元、治具工具及后续工序的相关状态关联到同一入口,并进行前置判定与控制。
本案例关注的工程问题是:
当前部件、质量状态、必要零部件、作业人员和单元设备,是否满足这一次组装开始所需的条件、许可和执行链要求。
以下状态与时间关系用于说明公开案例中的一次示例运行,不代表特定真实项目参数或人员管理规则。
1. 当前状态
当前自动加工工序已经完成,部件已经搬送至人工作业单元附近。
当前状态为“自动加工完成 / 等待人工作业单元组装”。
此时已经确认加工完成、部件编号读取、当前批次确定、质量测量完成、质量结果合格、质量放行成立、必要零部件齐套以及单元设备准备完成。
从前工序和设备状态看,没有明显阻塞。
但当前部件仍未获得组装开始许可。
2. 目标状态 / 目标状态入口
本次目标状态为“对象部件处于人工作业单元组装中”。
对应的目标状态入口为“开始对象部件的人工作业单元组装”。
PCN 设置在“自动加工完成 / 等待组装”与这一目标状态入口之间。
本次前置判定需要同时确认当前部件、质量、物料、作业人员、单元设备以及后续执行链是否满足当前入口要求。
3. PCN:相关状态获取与 C / A / E 状态映射
PCN 从不同系统取得与本次组装入口直接相关的状态,并根据这些状态在当前状态迁移中的工程作用进行 C / A / E 状态映射。
| 代表状态 | 状态映射 |
|---|---|
| 加工完成、部件编号、批次、质量结果、必要零部件 | C:条件状态 |
| 质量放行、生产许可、作业人员资格、当前产品作业权限 | A:许可状态 |
| 单元设备准备状态、治具、紧固工具、组装后检测、完成品搬出、实绩回写 | E:执行链状态 |
本案例中,加工完成和质量结果属于 C;质量放行和作业人员资格属于 A;单元设备准备完成、组装后检测和实绩回写属于 E 的相关状态。
质量相关的两个状态需要区分。
“质量结果 = 合格”表示当前部件满足定义的质量条件,因此属于 C。
“质量放行 = 成立”表示当前部件已经获得进入下一工序的许可,因此属于 A。
同样,单元设备准备完成只能说明执行链中的设备状态已经满足当前要求,并不能说明当前作业人员已经具备本次组装作业所需的资格许可。
4. S / D / B 判定与 CAE-SDB 判定结果
本次示例中,加工完成、质量结果合格、质量放行、必要零部件齐套、单元设备准备完成均已成立。
作业人员登录有效,当前产品的作业资格记录也已经存在。
但该资格的允许有效期截至 2026-09-29,当前判定日期为 2026-09-30。
这里需要区分“作业人员已经登录”和“当前产品作业资格仍然有效”。
前者表示作业人员已经被系统识别和认证;后者决定当前人员是否满足本次组装入口所需的作业许可。
作业人员资格在当前入口中属于 A:许可状态。
资格记录本身存在,也能够正常读取。当前问题在于资格已经超过预先定义的允许有效边界。
因此形成 CAE-SDB 判定结果:
A-B
判定内容为:当前作业人员资格已经超过有效期,不满足本次组装入口定义的许可边界。
这里的问题属于 Boundary(控制边界)判定。资格数据存在且可以正常读取;当前资格已经超出预先定义的允许范围,因此本次问题属于控制边界判定。
时间信息 T 与本次资格状态、判定时刻和 A-B 结果关联保存。
完整 C / A / E 与 S / D / B 关系可参见:
为什么是 CAE-SDB?——状态变量域与判定性质的双轴结构
5. 控制仲裁
进入控制仲裁时,C 相关状态满足当前入口要求,质量放行成立,E 相关状态也满足当前入口要求。
同时,作业人员资格形成 A-B,当前资格已经超过有效期。
作业人员资格属于当前组装入口中的关键 A。即使加工完成、质量合格、物料齐套、设备准备完成,这些已经成立的 C 和 E 状态也不能替代关键许可。
因此,控制仲裁确定:
- 当前组装入口暂不允许进入;
- 优先处理作业人员资格问题。
6. 多路径控制
针对当前 A-B,本次多路径控制集中在人员许可相关处理:
- 确认具备有效资格的作业人员;
- 确认资格有效性;
- 必要时更换当前作业人员。
加工结果、质量测量和已经成立的设备状态均不是本次阻断点,因此不作为本次优先处理对象。
7. 当前入口控制结果
当前目标状态入口为“开始对象部件的人工作业单元组装”。
该入口的控制结果为“暂不进入”。
当前阻断原因已经明确到作业人员资格:关键许可 A 未成立,具体表现为当前作业人员资格超过允许有效期。
自动加工、质量结果、必要零部件和单元设备准备状态均不是本次阻断原因。
8. 控制路径执行 / 后续目标状态入口与执行结果
根据当前控制结果,现场确认能够执行当前产品组装作业的人员。
本次示例中,原作业人员已经登录,但当前产品的作业资格已经过期。处理后,更换为具备有效资格的作业人员,并完成新的登录与资格确认。
执行结果为:
- 已完成具备有效资格作业人员的确认与更换;
- 当前产品的作业资格状态恢复有效。
人员更换完成后,组装尚未自动开始。
此时更新的是作业人员和资格相关的运行状态。
系统再次请求“开始对象部件的人工作业单元组装”时,需要对同一个目标状态入口使用更新后的状态重新进行前置判定。
如果加工完成状态仍有效、质量放行仍成立、必要零部件仍齐套、新作业人员资格有效、单元设备仍然准备完成,并且组装后检测和实绩回写执行链仍可接续,则本次入口可以重新形成允许进入的控制结果。
如果控制处理转向其他作业单元、返修、隔离等新的目标状态,则需要建立新的目标状态入口,由对应 PCN 独立执行前置判定。
9. 状态迁移判定履历
本次组装开始入口可以形成如下 PCN Trace(状态迁移判定履历):
| 项目 | 记录内容 |
|---|---|
| 履历 ID | PCN-CELL-XXXX |
| PCN | 人工作业单元组装开始入口 PCN |
| 当前状态 | 自动加工完成 / 等待人工作业单元组装 |
| 目标状态 | 对象部件处于人工作业单元组装中 |
| 目标状态入口 | 开始对象部件的人工作业单元组装 |
| 加工完成 | 成立 |
| 质量结果 | 合格 |
| 质量放行 | 成立 |
| 必要零部件 | 齐套 |
| 单元设备 | 准备完成 |
| 作业人员登录 | 有效 |
| 当前产品作业资格 | 有效期超出 |
| CAE-SDB 判定结果 | A-B |
| 判定内容 | 当前作业人员资格超过有效期,不满足本次组装入口定义的许可边界 |
| 控制仲裁结果 | 暂缓当前组装开始,优先处理作业人员资格问题 |
| 多路径控制 | 确认具备有效资格的作业人员,必要时更换当前作业人员 |
| 当前入口控制结果 | 当前人工作业单元组装暂不开始 |
| 执行结果 | 已完成具备有效资格作业人员的确认与更换,当前产品作业资格状态恢复有效 |
| 时间信息 | T |
作业人员更换以后,前一次状态迁移判定履历继续保留。
下一次再次请求同一目标状态入口时,系统使用更新后的状态形成新的 PCN Trace。
因此:
- 第一次判定:
A-B,资格过期,当前入口不进入; - 执行人员更换;
- 第二次判定:使用新的资格状态重新判定。
两次判定属于不同的运行实例,前一次记录不会被新的结果覆盖。
关于 PCN Trace 的详细说明可参见:
案例总结
本次示例开始时,自动加工完成、质量结果合格、质量放行成立、必要零部件齐套、单元设备准备完成,作业人员也已经登录。
但组装仍然没有开始。
将这些状态关联到“开始对象部件的人工作业单元组装”这一目标状态入口后,可以确认当前产品的作业资格已经超过允许有效期,因此形成 A-B。
本次阻断点位于作业人员资格这一关键许可状态。
对应的控制处理集中到资格确认和作业人员更换。人员更换完成后,系统形成新的运行状态,再对同一目标状态入口重新判定。
本次判定中明确的工程信息
| 原有现场能够确认 | 本次判定进一步明确 |
|---|---|
| 自动加工已经完成 | 当前判定对象明确为“开始人工作业单元组装”这一目标状态入口 |
| 质量结果合格 | 质量结果属于 C,表示当前部件满足质量条件 |
| 质量放行成立 | 质量放行属于 A,表示当前部件已经获得进入下一工序的许可 |
| 必要零部件齐套 | 当前物料条件满足组装入口要求 |
| 单元设备已经准备完成 | 设备准备状态属于 E 的相关状态之一,不能单独代表入口成立 |
| 作业人员已经登录 | 登录状态与当前产品作业资格有效性属于不同状态 |
| 当前产品资格已经登记 | 资格记录存在,但当前已经超过允许有效边界 |
| 组装没有开始 | 当前入口形成 A-B |
| 工程师需要跨系统确认原因 | 阻断点已经定位到作业人员资格许可 |
| 后续处理依赖人工判断 | 控制范围集中到资格确认和作业人员更换 |
| 作业人员更换完成 | 形成新的状态事实,同一个组装入口仍需重新判定 |
| 多个系统分别保存状态和日志 | 状态、判定、控制和执行结果可以关联到同一次 PCN Trace |
本次案例展示了跨系统制造 DX 场景中的一个关键关系:加工、质量、物料和设备状态均已满足时,独立的关键许可 A 仍然可以阻止目标状态入口成立。
同时,作业人员更换完成只更新了当前运行状态;同一个目标状态入口需要以新的状态重新判定,并形成新的状态迁移判定履历。
进一步阅读
- 为什么是 CAE-SDB?——状态变量域与判定性质的双轴结构
- 为什么状态迁移条件需要显式化?
- 为什么 PCN 是 TPCA 的最小工程节点?
- 为什么状态迁移判定履历是一种新的工程数据?
- TPCA 中状态实例的单向性——状态类型循环与实际运行履历的区别
- TPCA / PCN 状态迁移前置控制架构|白皮书
版本说明
本文为 TPCA / PCN 状态迁移前置控制架构在制造 DX 状态迁移条件设计与履历分析中的公开案例。
- Public Case Version 1.0:2026-08-18。初版。
- Public Case Version 1.1:2026-08-20。统一 PCN、CAE-SDB 判定结果、控制仲裁、多路径控制和状态迁移判定履历的表达。
- Public Case Version 1.2:2026-08-21。补充时间信息 T 与状态实例相关说明。
- Public Case Version 1.3:2026-08-25。明确 C / A / E 与 S / D / B 的双轴关系。
- Public Case Version 1.4:2026-09-10。按统一九步工程分析顺序重新整理,并采用“自动加工 → 人工作业单元组装”作为代表场景。
- Public Case Version 1.5:2026-09-20。按当前 S / D / B 定义修正作业资格有效期的判定性质。
- Public Case Version 1.6:2026-10-01。明确关键许可 A 的独立约束作用,并将状态迁移判定履历及同一入口重新判定关系整理为结构化表达。
作者:全野南政 / Nansei Zenno