概要
TPCA / PCN の中核となる考え方は、次のとおりである。
明確な目標状態入口を、独立して設計・判定・制御・記録できるエンジニアリング対象として扱う。
TPCA(Transition Pre-Control Architecture/状態遷移前制御アーキテクチャ) は、状態遷移前制御の全体アーキテクチャである。
PCN(Pre-Control Node/前制御ノード) は、明確な目標状態入口の直前に配置し、その入口に関係する状態を整理したうえで、構造化判定、制御優先度調停、複数経路制御を行い、今回の状態遷移に関する履歴を記録する。
本ホワイトペーパーでは、基本処理を次の9段階で整理する。
① 現在状態を確認する
② 目標状態と目標状態入口を特定する
③ PCN が関連状態を取得し、定義済みの C / A / E 状態マッピングを適用する
④ 必要な S / D / B 判定を実施し、CAE-SDB 判定結果と時間情報を形成する
⑤ 制御優先度調停を行う
⑥ 複数経路制御を構成する
⑦ 現在の目標状態入口に対する制御結果を確定する
⑧ 選択された制御経路を実行し、実行結果を取得する
⑨ 入力・判定・制御・実行結果を状態遷移判定履歴として記録する
C / A / E は、関連状態が今回の状態遷移で担うエンジニアリング上の役割を表す。
S / D / B は、構造完全性、動的時系列有効性、制御境界を確認するための判定性質である。二つの軸を組み合わせて、CAE-SDB の二軸判定構造を形成する。
CAE-SDB 判定結果は、重要な許可や制御上の制約とともに制御優先度調停へ渡す。制御優先度調停後、現在の目標状態入口に対する制御経路を確定する。
判定、制御、実行結果は、一回の目標状態入口を単位とする状態遷移判定履歴として記録する。
複数の PCN では、ある PCN の実行結果によって実際の状態が更新され、その状態更新が別の目標状態入口の判定環境を変化させる場合に、PCN 間のエンジニアリング上の依存関係が成立する。
第1章 エンジニアリング上の課題
複雑な製造・自動化システムでは、PLC、ロボット、画像認識システム、安全システム、MES / WCS、HMI などが、それぞれ独自の状態情報を保持している。それでも、システムが次の状態や次の実行段階へ進まないことがある。
代表的には、次のような状況がある。
ロボットは Ready だが、把持動作が始まらない。
タスクは存在するが、実行に移らない。
上流工程は完了しているが、下流設備が一時的に受け入れられない。
単体設備には明確な異常がないまま、Waiting が継続する。
複数システムに記録が残っていても、なぜ現在の状態から先へ進めないのかを現場ですぐに説明できない。
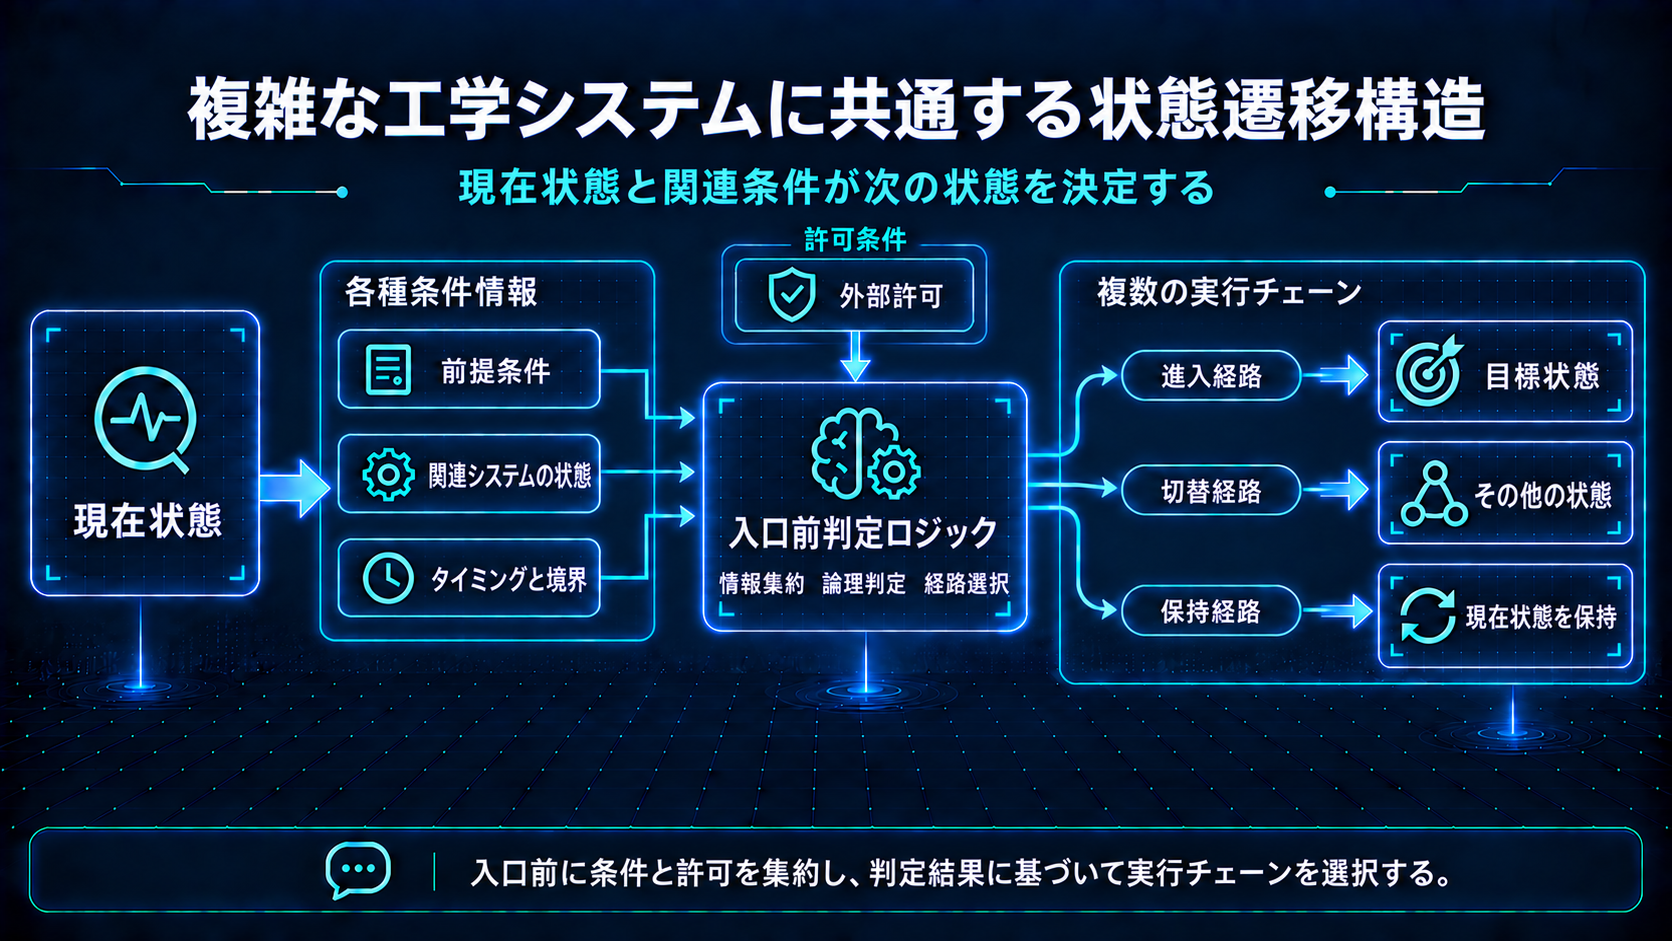
図1:複雑なエンジニアリングシステムが現在状態から次の状態へ移行する際には、前提条件、関連システムの状態、時系列・境界情報、許可条件などを入口前で確認し、その判定結果に応じて異なる実行経路へ接続する。
このような問題を扱う際には、まず現在状態、次に進もうとしている目標状態、そして両者の間で前制御判定を行う目標状態入口を明確にする。
そのうえで、今回の目標状態入口に直接関係する状態を、同一の状態遷移コンテキストの中で確認する。
TPCA / PCN は、目標状態入口を基準として、複数の設備やシステムに分散した状態、判定、制御、履歴を一つのエンジニアリング対象として整理する。
詳細な問題設定については、以下を参照できる。
エンジニアリング課題 では、自動化ユニット、複数システム連携、状態遷移設計の三つの観点から、「なぜシステムが次の状態へ進めないのか」を整理している。
第2章 TPCA / PCN の基本アーキテクチャ
2.1 TPCA と PCN
TPCA は、目標状態、目標実行経路、または目標物理実行段階へ移行する前の判定と制御を対象とする。
目標状態には、ロボットの把持・配置・検査などの物理実行段階だけでなく、圧入、搬送引渡し、分流などの工程段階も含まれる。
設備単位を超えるシステムでは、次のような対象にも適用できる。
MES / WCS におけるタスク実行経路
AGV / AMR 群制御における協調実行状態
製造 DX におけるシステム間状態切替
デジタルシステムにおける明確な実行経路
一つの PCN は、一つの明確な目標状態入口に対応する。
PCN は、その入口に関係する状態を取得し、CAE-SDB 判定、制御優先度調停、複数経路制御、状態遷移判定履歴の記録を行う。
各対象の役割は次のとおりである。
| 要素 | 役割 |
|---|---|
| TPCA | 状態遷移前制御の全体アーキテクチャ |
| PCN | 一つの明確な目標状態入口に対応する前制御ノード |
| CAE-SDB | PCN 内部で使用する構造化判定ロジック |
| 制御優先度調停 | 複数の判定結果、重要な許可、制御制約の優先関係を整理する |
| 複数経路制御 | 現在の目標状態入口に対する制御経路を決定する |
| 状態遷移判定履歴 | 一つの目標状態入口に対する一回の判定、制御、実行履歴を記録する |
2.2 目標状態入口
目標状態入口(Target State Entry) は、システムが現在状態または現在段階から、目標状態、目標実行経路、または目標物理実行段階へ進もうとする際に、前制御判定を行うエンジニアリング上の入口である。
一つの明確な目標状態入口では、少なくとも次の内容を定義する。
| 対象 | 定義内容 |
|---|---|
| 現在状態 | 今回の状態遷移がどこから始まるか |
| 目標状態 | 今回どの状態、経路、物理実行段階へ進もうとしているか |
| 関連状態 | どの状態が今回の移行要件に直接関係するか |
| 移行要件 | どの条件、許可、実行チェーン継続条件が成立する必要があるか |
| 有効な制御経路 | 現在の入口からどの後続制御を選択可能とするか |
| 履歴対象 | 今回の状態遷移判定をどの単位で独立して記録するか |
目標状態入口は、PCN が直接扱うエンジニアリング対象である。
同じ設備、同じ状態信号、同じコントローラであっても、複数の目標状態入口に関与することがある。その状態が C / A / E のどの役割を担うかは、対象となる入口によって決まる。
2.3 基本処理チェーン
概要に示した ①~⑨ は、次のように整理できる。
| 処理位置 | エンジニアリング対象 | 主な処理 | 主な結果 |
|---|---|---|---|
| 1 | 現在状態 | 今回の状態遷移の起点を確認する | 現在状態を明確化 |
| 2 | 目標状態 / 目標状態入口 | 次に進む目標状態と対応する入口を明確化する | 今回の判定対象を特定 |
| 3 | PCN | 関連状態を取得し、現在の入口に対してあらかじめ定義された C / A / E 状態マッピングを適用する | 状態変数領域を整理 |
| 4 | PCN 内部判定 | C / A / E に対し、現在の入口に必要な S / D / B 判定を実施する | CAE-SDB 判定結果 + 時間情報 |
| 5 | PCN 内部の制御判断 | 判定結果、重要な許可、制御制約をもとに制御優先度調停を行う | 制御上の優先関係を明確化 |
| 6 | PCN 制御出力 | 調停結果に基づいて複数経路制御を構成する | 許可、待機、再確認、別経路、禁止など |
| 7 | 現在の目標状態入口に対する制御結果 | 現在の入口で実行する後続処理を確定する | 移行可否と次の制御方向を明確化 |
| 8 | 選択された制御経路 | 確定した状態、経路、処理を実行する | 実行結果を得る |
| 9 | 状態遷移判定履歴 | 入力状態、判定、制御、実行結果、時間情報 T を関連付けて記録する | 一件の状態遷移判定履歴を記録 |

図2:PCN は目標状態入口の直前に位置し、関連状態を構造化判定、制御優先度調停、複数経路制御、状態遷移判定履歴へ接続する。
この構造を用いると、Ready / Not Ready、Normal / Error、Waiting / Blocked などの集約状態に加えて、次の内容を確認できる。
どの状態変数領域で問題が発生しているか
どの判定性質に該当するか
どの制御経路が選択されたか
実行後に実際に何が起きたか
まで確認できる。
2.4 状態タイプと状態インスタンス
TPCA / PCN では、状態タイプと、実運転中に生成される状態インスタンスを区別する。
状態タイプの関係には循環が存在し得る。
A → B → A
一方、実際の運転履歴は次のように進む。
A₁ → B₁ → A₂
A₁ と A₂ は同じ状態タイプ A に属していても、発生時刻と運転履歴が異なるため、別の状態インスタンスとして扱う。
状態タイプは循環できるが、実運転中の状態インスタンスは時間方向に継続して生成される。
復帰、後退、リセット、再試行、再進入などの処理についても、新しい状態インスタンスとして記録する。
詳細は以下を参照できる。
TPCA における状態インスタンスの単方向性 ― 状態タイプの循環と実運転履歴の違い
第3章 PCN:状態遷移前制御の最小エンジニアリングノード
3.1 PCN の位置と基本要素
PCN は現在状態と目標状態入口の間に配置し、システムが目標状態へ移行する前に、今回の状態遷移に必要な前制御判定を行う。
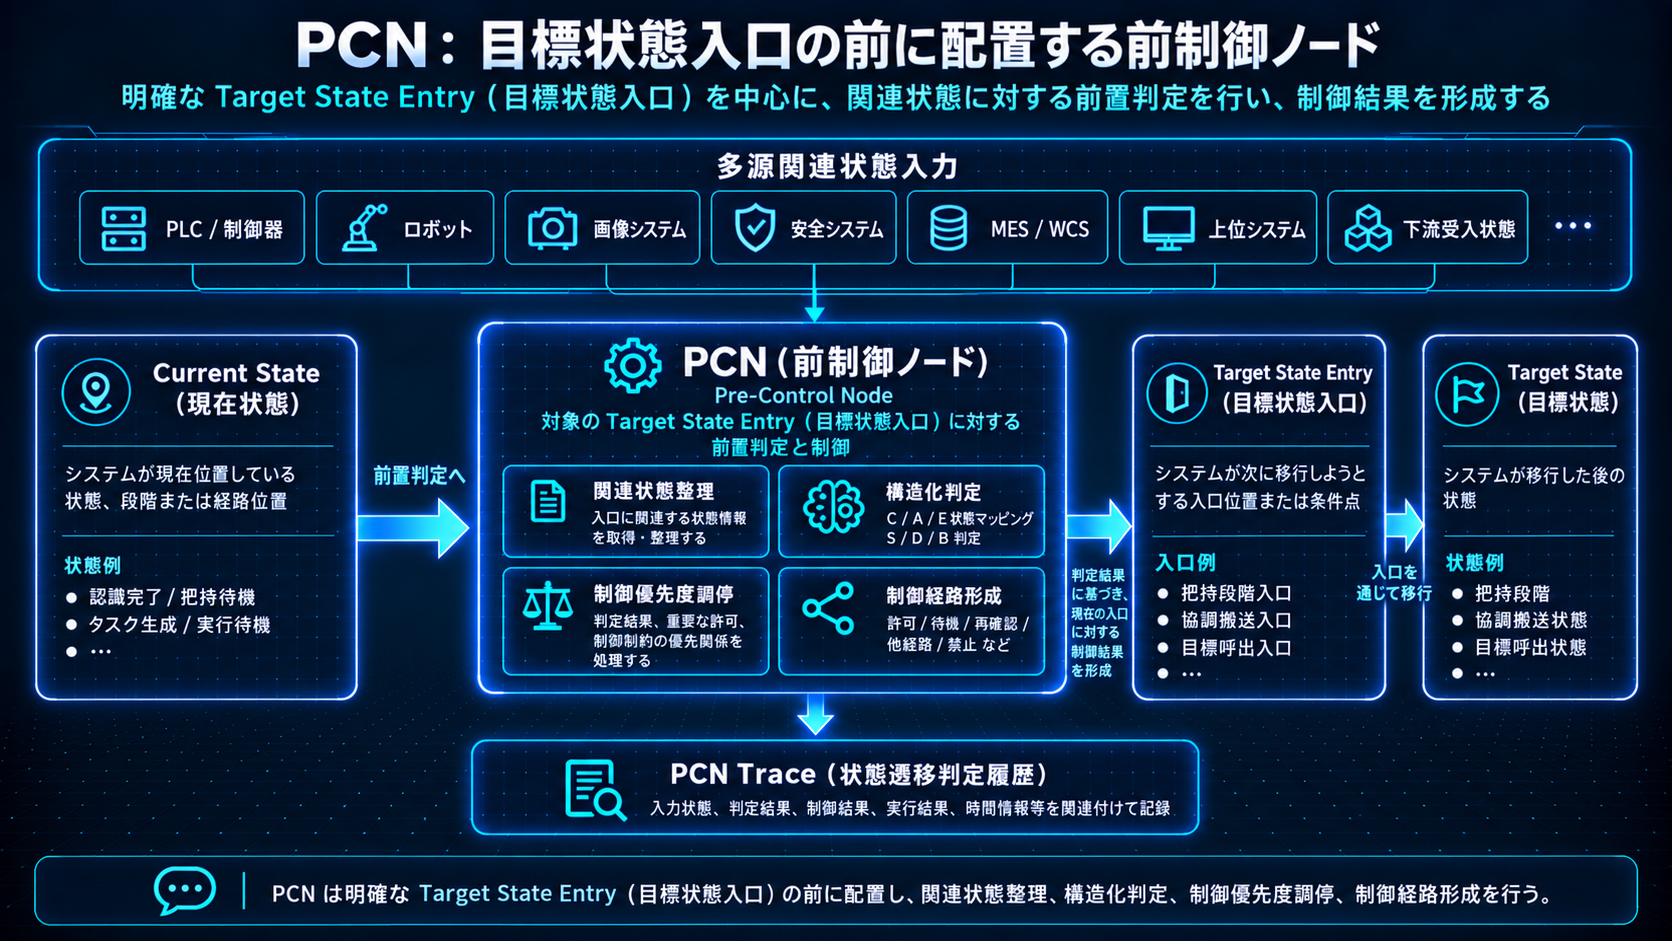
図3:PCN は目標状態へ移行する前に、関連状態の整理、構造化判定、制御優先度調停、制御経路の決定を行う。
一つの PCN では、少なくとも次の対象を整理する。
| 項目 | 内容 |
|---|---|
| 現在状態 | 現在どの状態、段階、経路位置にあるか |
| 目標状態 | 次にどの状態、経路、物理実行段階へ進もうとしているか |
| 目標状態入口 | 今回の前制御判定がどの入口に対応するか |
| 関連状態 | 今回の状態遷移に直接関係する状態 |
| C / A / E 状態マッピング | 設計・設定段階で、現在の目標状態入口に対して各関連状態の役割をあらかじめ定義した関係 |
| S / D / B 判定 | 関連状態に対して実施する判定 |
| CAE-SDB 判定結果 | 今回生成された構造化判定結果 |
| 時間情報 T | 状態および判定に対応する時間情報 |
| 制御優先度調停 | 複数の判定結果、重要な許可、制御制約の優先関係を整理する処理 |
| 複数経路制御 | 制御優先度調停を経て決定される現在入口の制御経路 |
| 目標状態入口に対する制御結果 | 現在の入口について、移行許可、待機、移行禁止、別経路への移行などを確定した結果 |
| 実行結果 | 選択された制御経路を実行した後の実際の結果 |
| 状態遷移判定履歴 | 入力、判定、制御、実行結果を関連付けた履歴 |
PCN の入力数、判定規則、実装規模は、対象システムに応じて決定する。
PCN が担う基本的な役割は、
一つの目標状態入口に対する一回の判定について、入力状態、構造化判定、制御、履歴を同一のエンジニアリング文脈で扱うこと
である。
詳細は以下を参照できる。
なぜ PCN は TPCA の最小エンジニアリングノードなのか?
3.2 PCN の配置例
自動化実行ユニットでは、例えば次の入口に PCN を配置できる。
待機状態から把持段階へ進む入口
配置完了後に圧入段階へ進む入口
検査待ちから検査実行へ進む入口
搬送待ちから引渡しへ進む入口
検査完了後の正常系への分岐についても PCN を設定でき、判定結果に応じて異常系への分岐など、別の制御経路へ接続できる。
MES / WCS や複数設備協調では、次のような状態遷移入口に PCN を配置できる。
タスク生成後の実行入口
区域進入
ステーション受入
共有資源の使用
下流への引渡し
製造 DX では、例えば次のような入口を対象にできる。
品質判定後の次工程への移行
保全完了後の自動運転復帰
製造指図切替後の目標生産状態への移行
人による確認後の自動運転復帰
PCN の配置位置は、どの目標状態入口を独立した判定対象とするかによって決定する。設備台数、コントローラ数、システム名称は配置単位を直接決定する基準にはしない。
3.3 状態入力とインターフェース設計の原則
PCN には、安定して取得でき、かつ意味の明確な状態入力が必要である。
設備、コントローラ、上位システムは、まず自らが確定できる客観的な運転事実を状態として外部へ提供し、その状態名称とエンジニアリング上の意味を安定して維持する。
状態インターフェース自体に、あらかじめ C、A、E の役割を固定する必要はない。
各 PCN は設計または設定段階で、自身が担当する目標状態入口に応じて、関連状態の C / A / E マッピングをあらかじめ定義する。
実行時には、実際の状態更新がどの目標状態入口に影響したかを確認し、該当する PCN が現在の関連状態を読み取り、既定のマッピングを適用したうえで、その入口に必要な S / D / B 判定を実施する。
基本的な処理手順は次のとおりである。
実際の状態更新が、どの目標状態入口に影響したかを確認する。
対応する PCN を特定する。
現在の関連状態を取得する。
その PCN にあらかじめ定義された C / A / E 状態マッピングを適用する。
現在の入口に必要な S / D / B 判定を実施する。
新しい判定結果を生成する。
同一の状態オブジェクトが複数の PCN に関与し、目標状態入口ごとに異なる C / A / E の役割を持つこともできる。
3.4 TPCA / PCN の導入と検証
TPCA / PCN は、プロジェクトの段階に応じて段階的に導入できる。
非介入分析 / データ構造の確認
過去ログ、エクスポートデータ、既存の状態データを利用して、次の点を確認する。
目標状態入口を定義できるか
必要な状態を取得できるか
状態をあらかじめ定義した構造に従って C / A / E へマッピングできるか
S / D / B 判定を実行できるか
状態遷移判定履歴を記録できるか
PoC / 実行検証
実システムまたはそれに近い運転条件の下で、目標状態入口に必要な状態を継続的かつ安定して取得できるか、現在の状態遷移インスタンスへ正しく関連付けられるか、また、あらかじめ定義した判定・制御結果と履歴データを継続的に生成できるかを確認する。
構造化表示
判定結果を HMI、MES / WCS 画面、イベントレポートなどへ表示し、目標状態入口単位で関連状態と判定結果を確認できるようにする。
制御提案
判定結果と制御優先度調停に基づき、エンジニアまたは上位システムに対して候補となる制御経路を提示する。
エンジニアリング実装
安全要件、制御規格、検証要件を満たしたうえで、PCN の判定・制御ロジックを PLC / HMI、WCS、エッジコントローラ、ソフトウェアプラットフォームなどへ実装する。
第4章 CAE-SDB:状態変数領域と判定性質
4.1 二軸構造
CAE-SDB は、目標状態入口に関係する状態を二つの軸で整理する。
C / A / E:状態変数領域
S / D / B:判定性質
C / A / E は、関連状態が今回の状態遷移で担うエンジニアリング上の役割を表す。
| 状態変数領域 | 定義 | 基本的な問い |
|---|---|---|
| C = Condition / 条件状態 | 目標状態へ移行する前に成立している必要がある、対象、環境、データ、タスク、パラメータなどの前提条件 | 必要な条件は成立しているか |
| A = Authority / 許可状態 | 目標状態への移行を許可する状態。安全許可、上位許可、区域許可、人による確認、権限、資源ロックなどを含む | 現在、この状態への移行が許可されているか |
| E = Execution Chain / 実行チェーン状態 | 目標状態へ移行した後、必要な実行チェーンを継続できる状態 | 移行後、必要な実行チェーンを継続できるか |
重要な A(許可状態) は、目標状態入口に対する独立した必要制約となり得る。
重要な許可が成立していない場合、C と E が現在の入口要件を満たしていても、目標状態への移行は許可しない。
E(実行チェーン状態) は、単体設備の Ready と同じ意味ではない。
Ready は E に関係する入力の一つとして利用できるが、E にはさらに次のような状態が含まれ得る。
本体設備
実行機構
下流側の受入状態
結果の送信
結果の書き戻し
その他、現在の目標状態へ移行した後の実行チェーン継続に関係する状態
S / D / B は、関連状態を評価する際に使用する三つの判定性質である。
| 判定性質 | 定義 | 基本的な問い |
|---|---|---|
| S = Structure / 構造完全性 | 必要な信号、インターフェース、マッピング関係、許可元、経路、役割、実行チェーン境界が定義・接続され、観測可能になっているか | 判定に必要な構造は整っているか |
| D = Dynamics / 動的時系列有効性 | 関連状態を、現在時点で今回の目標状態入口の有効な判定根拠として使用できるか | 現在の状態は、時間的にも有効な判定根拠になっているか |
| B = Boundary / 制御境界 | 関連状態が、今回の目標状態入口についてあらかじめ定義されたエンジニアリング上の許容範囲内にあるか | 現在の状態は、許容される制御境界内にあるか |
D(動的時系列有効性) では、例えば次のような情報を用いて判定できる。
タイムアウト
未更新
状態値の期限切れ
チャタリング
遅延
非同期
許可撤回
状態切替
複数状態間の矛盾、資源競合、ルール競合を自動的に D へ分類するわけではない。どの判定性質で扱うかは、実際の判定対象、状態統合ルール、制御ルールによって決まる。
B(制御境界) では、閾値、範囲、容量、時間窓、回数、信頼度、偏差など、あらかじめ定義したエンジニアリングパラメータを利用できる。
B は判定性質であり、待機、戻し、人による確認、安全ロックなどの制御動作そのものを表すものではない。
4.2 C / A / E 状態マッピングの原則
C / A / E 状態マッピングは、次の原則に従う。
状態マッピングは、明確な目標状態入口に結び付けて定義する。
設計・設定時に、関連状態がその入口で担うエンジニアリング上の役割に基づいて C / A / E をあらかじめ定義する。設備名称、システムの所属、フィールド名称だけで役割を決めない。
同一の状態オブジェクトが、別の PCN では異なる役割を持つことがある。
同じ状態が、ある PCN では A、別の PCN では E として扱われる場合がある。実行時には、現在の PCN に対して定義済みの状態マッピングを適用する。
実行時には、現在の状態を使って判定をあらためて実施する。
PCN は現在の関連状態と必要なコンテキストを取得し、既定のマッピングに従って、その入口で必要な S / D / B 判定を実行する。
重要な A は、独立した必要制約として扱う。
重要な許可が成立していない場合、他の C または E によって代替しない。
E は、現在の目標状態へ移行した後の実行チェーン継続性に結び付ける。
戻し、後退、予備経路、異常系への分岐などは、その後に選択され得る候補制御経路である。それらが別の目標状態または別の目標経路に対応する場合は、その入口で独立して判定する。候補経路が存在することだけを理由に、現在の入口における E が成立しているとは判断しない。
4.3 CAE-SDB の組合せと結果生成
C / A / E と S / D / B を組み合わせると、次の判定座標として整理できる。
| 状態変数領域 | S:構造完全性 | D:動的時系列有効性 | B:制御境界 |
|---|---|---|---|
| C:条件状態 | C-S | C-D | C-B |
| A:許可状態 | A-S | A-D | A-B |
| E:実行チェーン状態 | E-S | E-D | E-B |
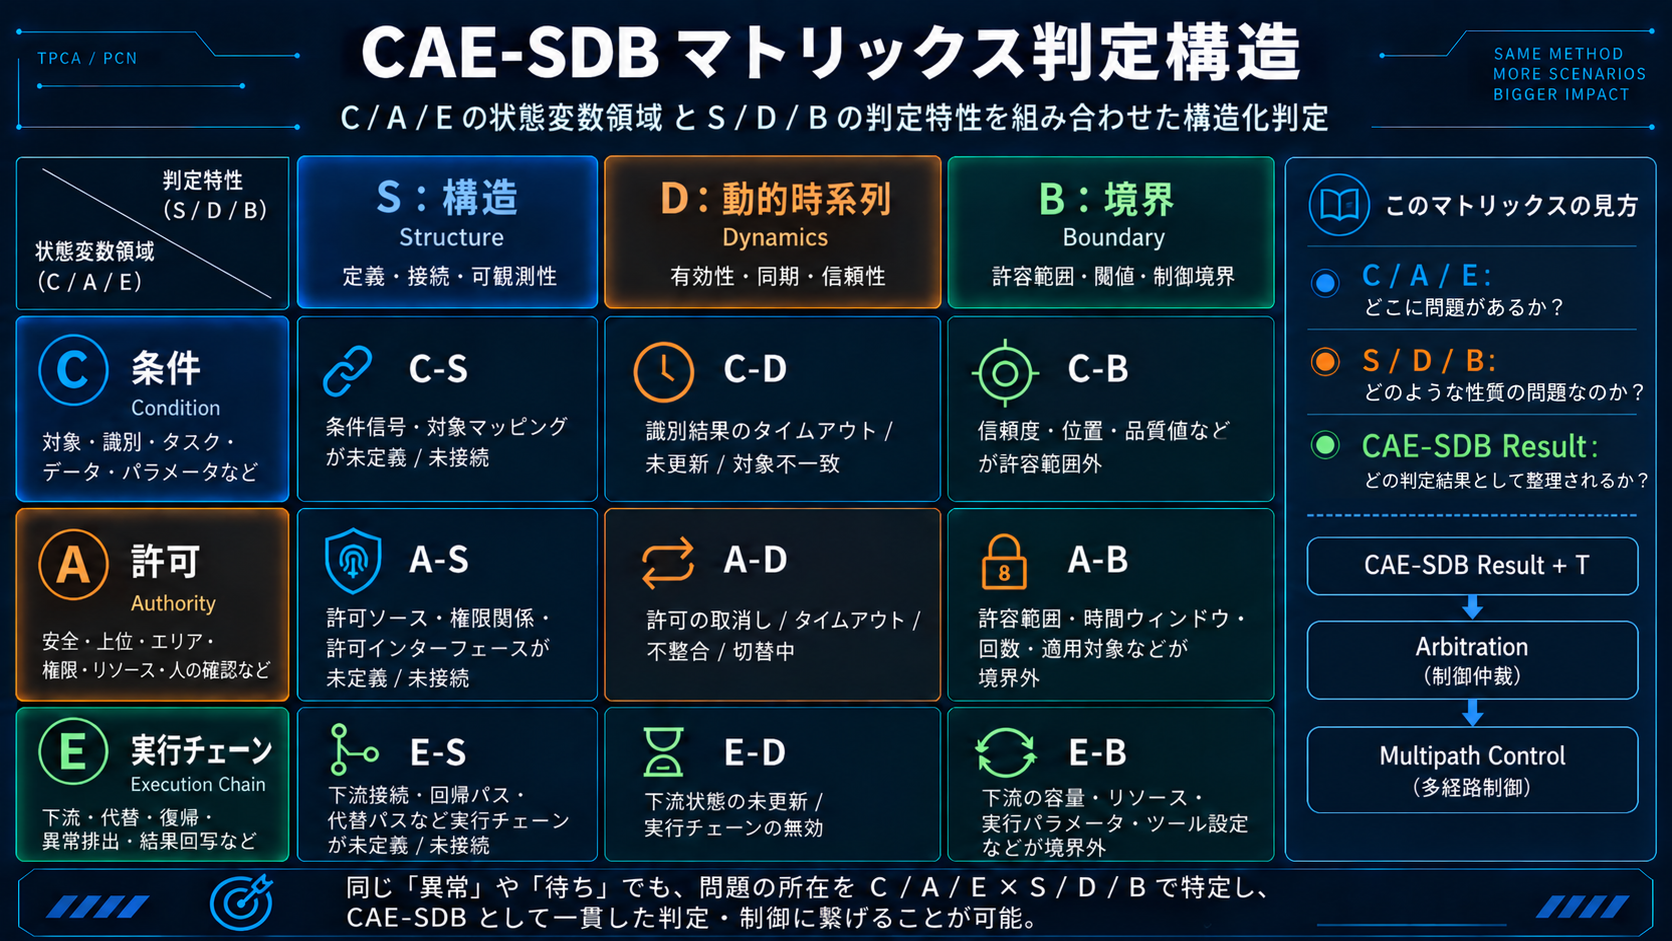
図4:C / A / E は状態変数領域、S / D / B は判定性質を表す。二つの軸を組み合わせることで、CAE-SDB の判定座標として整理できる。
例えば、
C-D:画像認識結果が期限切れになっている
A-D:許可が撤回されている
E-D:下流状態が長時間更新されていない
といった形で整理できる。
同じ D(動的時系列有効性) であっても、異なる状態変数領域に適用できる。
CAE-SDB 判定結果は、次の原則に従って生成する。
CAE-SDB 二軸判定構造 は、現在の体系で利用可能な判定空間を示すものであり、毎回 9 項目すべてを実行することを意味しない。
現在の入口に対して判定ルールが定義され、そのルールが今回の状態遷移に適用され、利用可能な判定根拠が存在し、実際の判定が完了した場合に、その CAE-SDB 判定結果 を生成する。
一つの目標状態入口に対する一回の判定で、複数の CAE-SDB 判定結果 が同時に生成されることがある。
ある S / D / B 判定が必要であることと、その CAE-SDB 判定結果 が実際に生成済みであることは区別する。
CAE-SDB 判定結果は制御優先度調停へ渡される判定結果であり、最終的な制御経路そのものではない。
設備やシステムごとに信号名、インターフェース、実装方式が異なっていても、実際の判定結果を共通の CAE-SDB 座標に整理できる。
詳細は以下を参照できる。
なぜ CAE-SDB なのか?― 目標状態入口前の二軸構造化分析
4.4 時間情報 T
状態および判定結果には、時間情報 T を関連付ける。
T は、状態や判定がどの時間位置にあるかを識別し、関連状態同士の前後関係を確認するとともに、D(動的時系列有効性) の判定および状態遷移判定履歴の記録を支援する。
実装方式に応じて、次のような情報を利用できる。
タイムスタンプ
更新時刻
イベント時刻
シーケンス時刻
ロット時刻
T は、C / A / E または S / D / B に追加される第三の分析軸ではない。
第5章 制御優先度調停、複数経路制御、状態遷移判定履歴、PCN ネットワーク
5.1 制御対象の階層
PCN 内部では、まず CAE-SDB 判定結果 を生成し、その後に制御優先度調停を行う。制御優先度調停によって複数経路制御と現在の目標状態入口に対する制御結果を確定し、選択された経路を実行した後、実行結果と状態遷移判定履歴を記録する。
各対象は次のように区別する。
| 対象 | 定義 |
|---|---|
| CAE-SDB 判定結果 | 現在の入口に関係する状態について、構造化判定を行った結果 |
| 制御優先度調停結果 | 複数の判定結果、重要な許可、制御制約について優先関係を整理した結果 |
| 複数経路制御 | 制御優先度調停に基づいて構成されるエンジニアリング上の制御処理 |
| 現在の目標状態入口に対する制御結果 | 現在の入口について、移行許可、待機、移行禁止、別経路への移行などを確定した結果 |
| 選択された制御経路 | 現在の入口に対する制御結果に基づき、実際に実行する経路 |
| 実行結果 | 選択された制御経路を実システムで実行した後に得られた結果 |
これらは、それぞれ異なる処理段階に属する。
5.2 制御優先度調停
一つの目標状態入口に対する一回の判定では、C-D、A-B、E-D など、複数の CAE-SDB 判定結果 が同時に生成される場合がある。
制御優先度調停では、例えば次の情報を入力として扱う。
CAE-SDB 判定結果
重要な A(許可状態)
安全上の制約
現在の目標状態入口に対してあらかじめ定義された制御規則
現在の入口から選択可能な有効な制御経路
制御優先度調停への入力が許可された、分野固有の分析結果
制御優先度調停は、これらの判定結果と制約の優先関係を整理する。
現在の目標状態入口で要求される関連状態、重要な許可、その他の上位制約がすべて成立している場合は、目標状態への移行を許可する制御結果を確定できる。
移行要件が成立していない場合は、制御優先度調停の結果に従って、対応する制御経路へ移行する。
5.3 複数経路制御
代表的な制御経路には、次のようなものがある。
移行許可
待機
再確認
再認識
再取得
再位置決め
再試行
戻し
異常系への分岐
代替経路
下流連携
資源解放
縮退実行
人による確認
移行禁止
安全ロック
異常隔離
詳細記録
同じ CAE-SDB 判定結果 であっても、目標状態入口、安全制約、システム構造、制御規則が異なれば、対応する制御経路も異なる。
複数経路制御は、現在の目標状態入口に対して、次にどの処理を実行するかを決めるための制御構造である。
5.4 現在の入口と後続の目標状態入口
現在の入口で候補経路を選択した時点では、その経路の先にある次の目標状態への移行許可は確定していない。
複数経路制御が、新しい目標状態、目標実行経路、または目標物理実行段階を指す場合には、新しい目標状態入口が成立する。
その入口に対応する PCN は、現在の関連状態をあらためて取得し、自身に定義された C / A / E 状態マッピングを適用し、その入口に必要な S / D / B 判定を実施する。
新しい目標状態入口で判定が完了し、移行が許可された後に、対応する経路を実行する。
現在の入口に対する制御結果と、後続入口に対する移行許可は、別の判定対象である。
5.5 状態遷移判定履歴
状態遷移判定履歴は、一つの目標状態入口に対する一回の判定を単位として、そのときの判定、制御、実行結果を記録する。
公開範囲では、次の情報を関連付けることができる。
| 項目 | 内容 |
|---|---|
| 現在状態 | 判定時点の現在状態 |
| 目標状態 | 今回移行しようとしている目標状態 |
| 目標状態入口 | 今回の判定対象となる目標状態入口 |
| PCN | 今回の判定を担当する前制御ノード |
| 関連状態 | 今回の判定で実際に使用した主要状態 |
| 時間情報 T | 状態および判定の時間的位置 |
| C / A / E 状態マッピング | 設計・設定段階で、現在の目標状態入口に対して各関連状態の役割をあらかじめ定義した関係 |
| S / D / B 判定 | 関連状態に対して実施した判定 |
| CAE-SDB 判定結果 | 構造化判定結果 |
| 制御優先度調停結果 | 制御上の優先関係を整理した結果 |
| 複数経路制御 | 制御優先度調停を経て決定された今回の制御経路 |
| 現在の目標状態入口に対する制御結果 | 今回の入口における移行許可、待機、移行禁止、別経路への移行などの制御結果 |
| 実行結果 | 選択された制御経路を実行した後の実際の結果 |
| 履歴 ID | 一回の判定履歴を識別するための ID |
記録にあたっては、次の原則を採用する。
一つの明確な目標状態入口に対する一回の前制御判定を、一件の基本的な状態遷移判定履歴として記録する。
再判定を行った場合、または新しい目標状態入口へ移った場合は、新しい履歴を作成し、前回の判定事実を上書きしない。
複数の履歴は、前後する入口、状態遷移、エンジニアリング上の依存関係によって関連付けることができる。
履歴を継続的に蓄積することで、例えば次の内容を比較できる。
どの目標状態入口で問題が繰り返されているか
どの CAE-SDB 判定結果 が高頻度で発生しているか
どの制御経路が繰り返し選択されているか
制御経路の選択と実行結果の間にどのような関係があるか
詳細は以下を参照できる。
なぜ PCN Trace は新しいエンジニアリングデータなのか?
5.6 PCN ネットワーク
一つの PCN は、一つの目標状態入口に対応する。
複雑なシステムでは、連続、並列、分岐、循環、相互依存する複数の目標状態入口が存在する。
ある PCN の実行結果によって実際の状態が更新され、その状態更新が別の目標状態入口の関連状態となり、実際にその入口の判定環境を変化させる場合、二つの PCN の間にエンジニアリング上の依存関係が成立し得る。
例えば、把持完了によって新しい工程状態が成立すれば、その状態を受けて後続の配置入口が自身の前制御判定を行う。配置完了後にはさらに新しい状態が成立し、次の段階の入口に影響する。
PCN ネットワーク は、
複数の目標状態入口と、それらの入口間で実際に成立する状態遷移およびエンジニアリング上の依存関係
を表す。
ここでいう状態更新とは、選択された制御経路を実行した結果として実際に生じたエンジニアリング状態の変化を指す。
PCN ネットワーク の接続は、この実際の状態変化に基づく。
1. PCN-A の制御経路を実行する
2. 実行結果によって状態更新が生じる
3. 更新された状態が別の目標状態入口に関係する
4. その入口の判定環境が変化する
5. PCN-B が現在の関連状態を取得する
6. PCN-B に定義された C / A / E 状態マッピングを適用する
7. 必要な S / D / B 判定を実施し、新しい判定結果を生成する
許可状態、資源状態、実行状態なども、状態更新の具体的な内容になり得る。
PCN 間の直接的なエンジニアリング依存関係は、実際の状態更新が別の目標状態入口の判定環境を変化させた場合に成立する。許可関係、資源共有、物理接続、工程順序は、その関係を確認するための補助情報として扱う。
上流 PCN で生成された CAE-SDB 判定結果は、その PCN 自身の状態遷移判定履歴に保持する。
PCN 間で伝わるのは、実行後に実際に生じた状態更新である。下流 PCN は、自身の目標状態入口に基づいて、あらためてマッピングと判定を行う。
各 PCN の履歴と、これらのエンジニアリング依存関係を対応付けることで、複数の入口にまたがって繰り返される許可、資源、実行、状態更新に関する問題を分析できる。
詳細は以下を参照できる。
複数の PCN はどのように状態遷移前制御ネットワークを形成するのか?
5.7 固定構造、分野別拡張、エンジニアリング責任の境界
TPCA / PCN の公開上の基本構造は、概要で示した処理チェーンで定義する。
適用分野ごとに、その分野固有の分析を追加することはできるが、基本的なエンジニアリング関係は変更しない。
分野別拡張は、次の境界に従う。
C / A / E および S / D / B の固定定義は変更しない。
分野固有の分析結果を、すべて CAE-SDB 判定結果へ変換する必要はない。
分野固有の分析結果は、実際の制御規則に従い、制御優先度調停への追加入力として利用できる。
分野別拡張によって、TPCA / PCN 全体の基本処理構造は変更しない。
PCN の出力形態は、用途に応じて診断表示、制御提案、制御指令から選択できる。
どのレベルまで出力するかは、適用システムの権限、安全アーキテクチャ、責任分界によって決定する。
実際の設備動作は、PLC、安全システム、ロボットコントローラ、MES、WCS など既存システムが、それぞれの責任範囲に従って実行する。
安全機能と実設備制御の責任は、既存システムの責任範囲に従う。
第6章 代表的な適用方向
TPCA / PCN は、異なる階層のエンジニアリング対象へ適用できる。
以下の三つの公開事例では、
自動化実行ユニット
MES / WCS における協調停滞
製造 DX における状態遷移条件設計と履歴分析
を扱っている。
対象や状態の取得元は異なるが、いずれも同じ TPCA / PCN の基本処理構造を用いる。
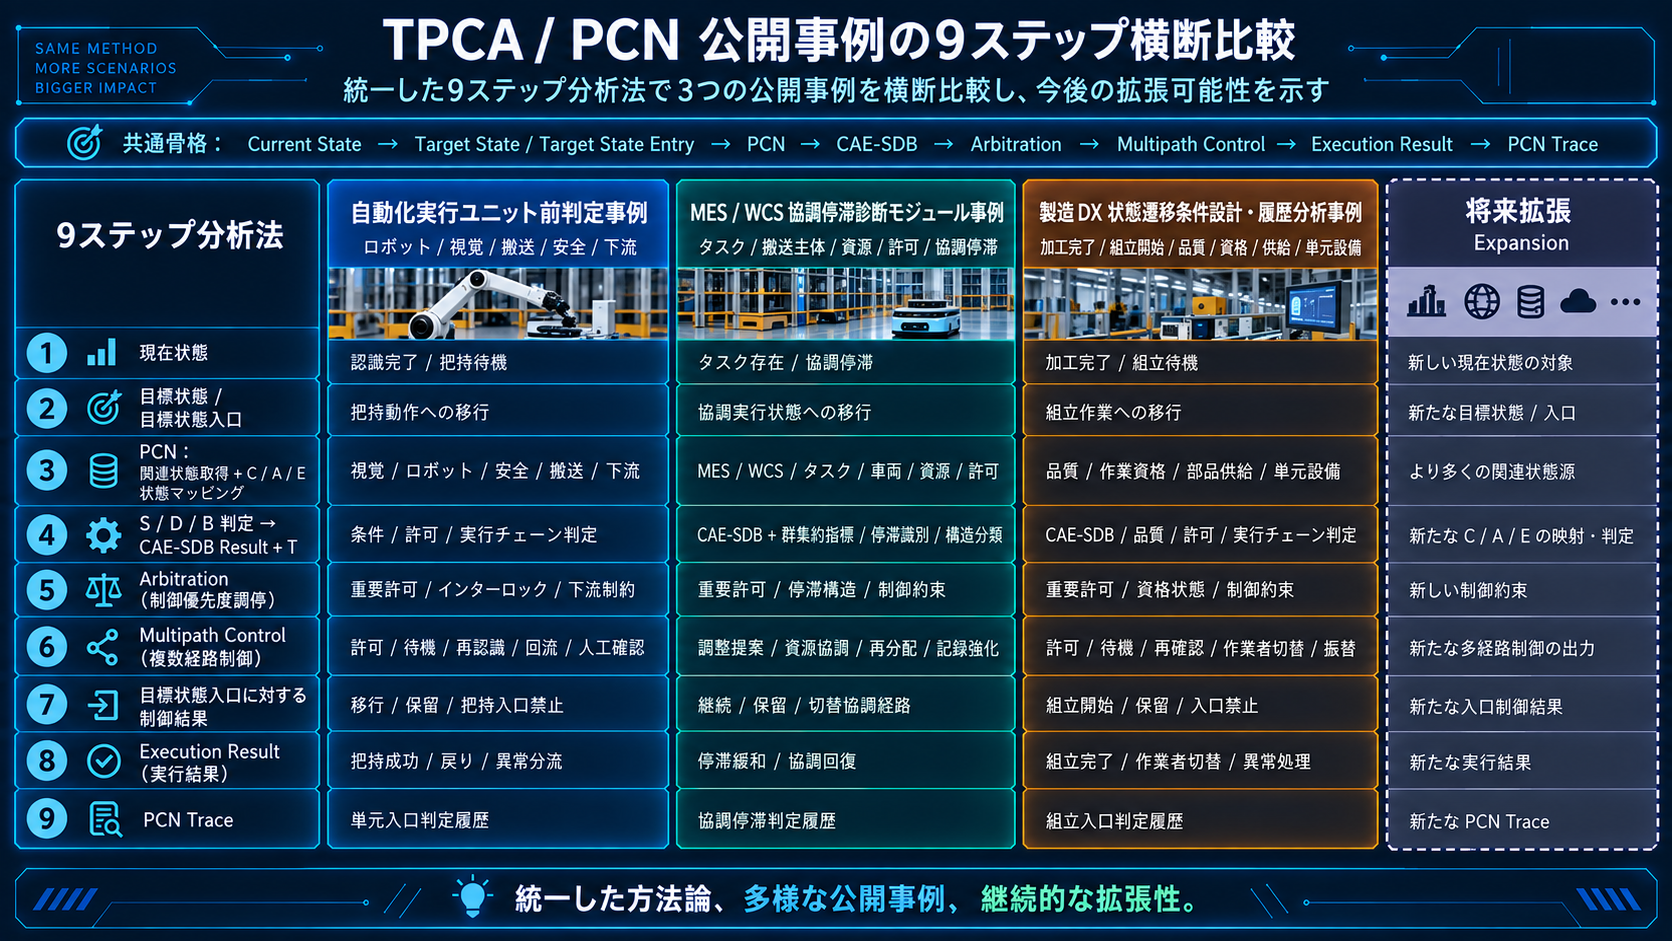
図5:TPCA / PCN の代表的な適用例を、共通の処理構造に沿って横断的に比較したもの。
6.1 自動化実行ユニット
代表的な対象には、次のようなものがある。
ロボット把持
圧入
検査
搬送引渡し
投入・排出
正常系 / 異常系への分岐
ロボット本体が Ready であっても、画像認識結果が無効、安全許可が成立していない、ハンド状態に問題がある、下流側が受け入れられないといった要因により、現在の目標状態入口へ進めない場合がある。
PCN は目標物理実行段階の直前に配置し、関連状態に対して CAE-SDB 判定を行い、制御優先度調停を経て制御経路を決定する。
関連事例:
6.2 MES / WCS と複数設備協調
この階層では、次のような対象を扱う。
AGV / AMR 群制御
タスク実行
共有資源の使用
区域進入
ステーション受入
下流引渡し
単体設備に明確な異常がなくても、タスク、許可、資源、実行主体、下流状態の組合せによって、Waiting、Blocked、Pending が継続する場合がある。
群制御・協調システムでは、二種類の結果を併存させることができる。
第一は、現在の目標状態入口に対する CAE-SDB 判定結果 である。これは、現在の PCN が、あらかじめ定義された C / A / E 状態マッピングと S / D / B 判定ルールに基づいて生成する。
第二は、群制御・協調レベルに固有の分析結果である。例えば、群全体の指標を用いた停滞検出や構造分類などが該当する。
代表的な群指標には、次のようなものがある。
群全体の未実行率
群全体の補助実行率
群全体のエネルギー補給率
群全体の許可未成立率
これらの群指標は、群制御・協調層の分析入力として扱う。
群全体の停滞検出や構造分類は、分野固有の分析結果として保持できる。
両者は、現在の協調入口に対して定義された制御規則に従い、制御優先度調停への入力として併用し、その後の複数経路制御へつなげることができる。
関連事例:
6.3 製造 DX
製造 DX では、設備データ、生産データ、品質状態、保全状態、人による確認などを利用して、システムをまたぐ状態遷移を設計できる。
代表例として、次のような入口がある。
品質判定後の次工程への移行
製造指図切替後の目標生産状態への移行
保全完了後の自動運転復帰
人による確認後の自動運転復帰
複数システム間の重要な工程状態の切替
PCN は、設備、システム、人に分散している関連状態を明確な目標状態入口へ対応付け、判定、制御、実行の履歴として整理する。
関連事例:
6.4 デジタル呼出しへの拡張
TPCA / PCN は、明確な実行入口を持つデジタルシステムにも適用できる。
代表例として、次のような対象がある。
AI 推論呼出し
ツール呼出し
API 実行
外部サービス呼出し
企業内ナレッジベースへのアクセス
高コストモデル呼出し
実行入口の前で、要求条件、権限、実行チェーンの状態を確認し、その結果に応じて高コスト経路、追加確認、縮退、待機、遮断などの処理を選択できる。
この方向は、TPCA / PCN の拡張適用として位置付ける。
適用条件と境界については、以下を参照できる。
まとめ
TPCA / PCN は、目標状態入口を基本となるエンジニアリング対象として扱う。
一つの PCN は、一つの明確な目標状態入口に対応し、現在の関連状態を取得し、その入口に対してあらかじめ定義された C / A / E 状態マッピングを適用する。続いて S / D / B 判定を実施し、制御優先度調停を経て現在の入口に対する制御経路を決定する。
現在の制御結果が新しい目標状態または目標経路を指す場合には、新しい目標状態入口が成立し、その入口に対応する PCN が現在状態をあらためて取得して判定を行う。
一つの明確な目標状態入口に対する一回の前制御判定は、一件の状態遷移判定履歴として記録する。再判定を行った場合、または新しい目標状態入口へ移った場合には、新しい履歴を記録する。
複数の PCN は、実際の状態更新によって成立するエンジニアリング上の依存関係を介して接続され、PCN ネットワーク を構成できる。
関連内容
現場の問題から読む:
用語定義を確認する:
個別テーマを読む:
代表的な適用例を見る:
著者・本サイトの位置付けを確認する:
バージョン情報
本稿は、TPCA / PCN 状態遷移前制御アーキテクチャの公開ホワイトペーパーである。
Public Version 1.0:2026-07-01 公開。
Public Version 1.1:2026-08-19 更新。CAE-SDB 判定結果、制御優先度調停、複数経路制御、状態遷移判定履歴の階層関係を明確化。
Public Version 1.2:2026-08-20 更新。目標状態入口を、独立して設計・判定・制御・記録できるエンジニアリング対象として統一し、TPCA と PCN のアーキテクチャ関係を明確化。
Public Version 1.3:2026-08-21 更新。時間情報 T、状態インスタンス、状態遷移判定履歴、PCN ネットワーク、複数経路制御に関する説明を追加。
Public Version 1.4:2026-08-25 更新。CAE-SDB の二軸構造を整理。
Public Version 1.5:2026-09-09 更新。9 ステップの基本処理構造を追加し、重複説明を整理するとともに、目標状態入口、CAE-SDB、制御優先度調停、複数経路制御、状態遷移判定履歴、PCN ネットワーク の公開表現を統一。
Public Version 1.6:2026-09-21 更新。目標状態入口、C / A / E 状態マッピング、CAE-SDB 判定結果 の生成原則を追加し、入口間の制御関係とエンジニアリング責任の境界を明確化。
Public Version 1.7:2026-09-25 更新。状態入力、状態マッピング、PCN ネットワーク における依存関係の考え方を追加。
著者:全野南政 / Nansei Zenno
推奨引用:
全野南政 / Nansei Zenno,

『TPCA / PCN 状態遷移前制御アーキテクチャ』,公開ホワイトペーパー,Public Version 1.7,2026-10-03,

https://zennns.com/jp/whitepaper/