自動加工が完了していても、なぜ手作業セルで組立を開始できないのか
適用階層:製造プロセス / システム横断状態遷移
代表対象:部品の自動加工 → 手作業セルでの組立
推奨引用:
全野南政 / Nansei Zenno,
『製造DXにおける状態遷移条件設計・履歴分析事例:自動加工が完了していても、なぜ手作業セルで組立を開始できないのか』,
公開事例,Public Case Version 1.6,2026-10-01,
https://zennns.com/jp/cases/production-dx-state-transition/
製造現場では、自動加工から手作業セルでの組立へ移る処理が、単一設備内の状態切替だけで完結しない場合がある。
たとえば、ある部品の自動加工が完了し、品質測定結果も合格しており、部品はすでに組立エリアへ搬送され、セル設備も準備完了になっているとする。さらに、工程移行許可は成立し、必要部品も揃い、作業者もシステムへログイン済みである。
設備状態と生産進捗だけを見ると、組立開始を妨げる要因は見えにくい。それでも組立が開始されない場合がある。
今回の例では、作業者資格が阻害要因となる。現在の作業者はログイン済みだが、対象製品に対する作業資格が有効期限を超過している。
組立開始に必要な状態は、複数のシステムと責任対象に分散している。自動加工設備は加工完了状態を、MES は製造指図・製品・進捗状態を、品質管理システムは測定結果と工程移行許可を保持する。部品供給システムは必要部品の供給状態を確認し、作業者認証・資格管理システムは作業資格を保持する。手作業セル設備は設備準備状態を提供し、組立後検査、完成品の搬出、実績データの書き戻しは後続の実行チェーンに属する。
本事例では、「対象部品の手作業セル組立開始」を目標状態入口とし、これらのシステム横断状態を同一の前制御判定に関連付ける。
事例は、共通の9ステップに沿って説明する。
1. 現在状態
2. 目標状態 / 目標状態入口
3. PCN:関連状態取得と C / A / E 状態マッピング
4. S / D / B 判定と CAE-SDB 判定結果・時間情報
5. 制御優先度調停
6. 複数経路制御
7. 現在の入口に対する制御結果
8. 制御経路の実行 / 後続の目標状態入口と実行結果
9. 状態遷移判定履歴
基礎概念については、以下を参照。
事例対象
本事例では、自動加工設備で対象部品の加工が完了し、搬送後に作業者が担当する手作業セルで組立を開始する工程を対象とする。
今回の状態遷移に関係する主な対象は、MES、自動加工設備 / PLC、品質管理システム、部品搬送・供給システム、作業者認証・資格管理システム、手作業セル設備、治具・締結工具、組立後検査、完成品の搬出、生産実績データの書き戻しである。
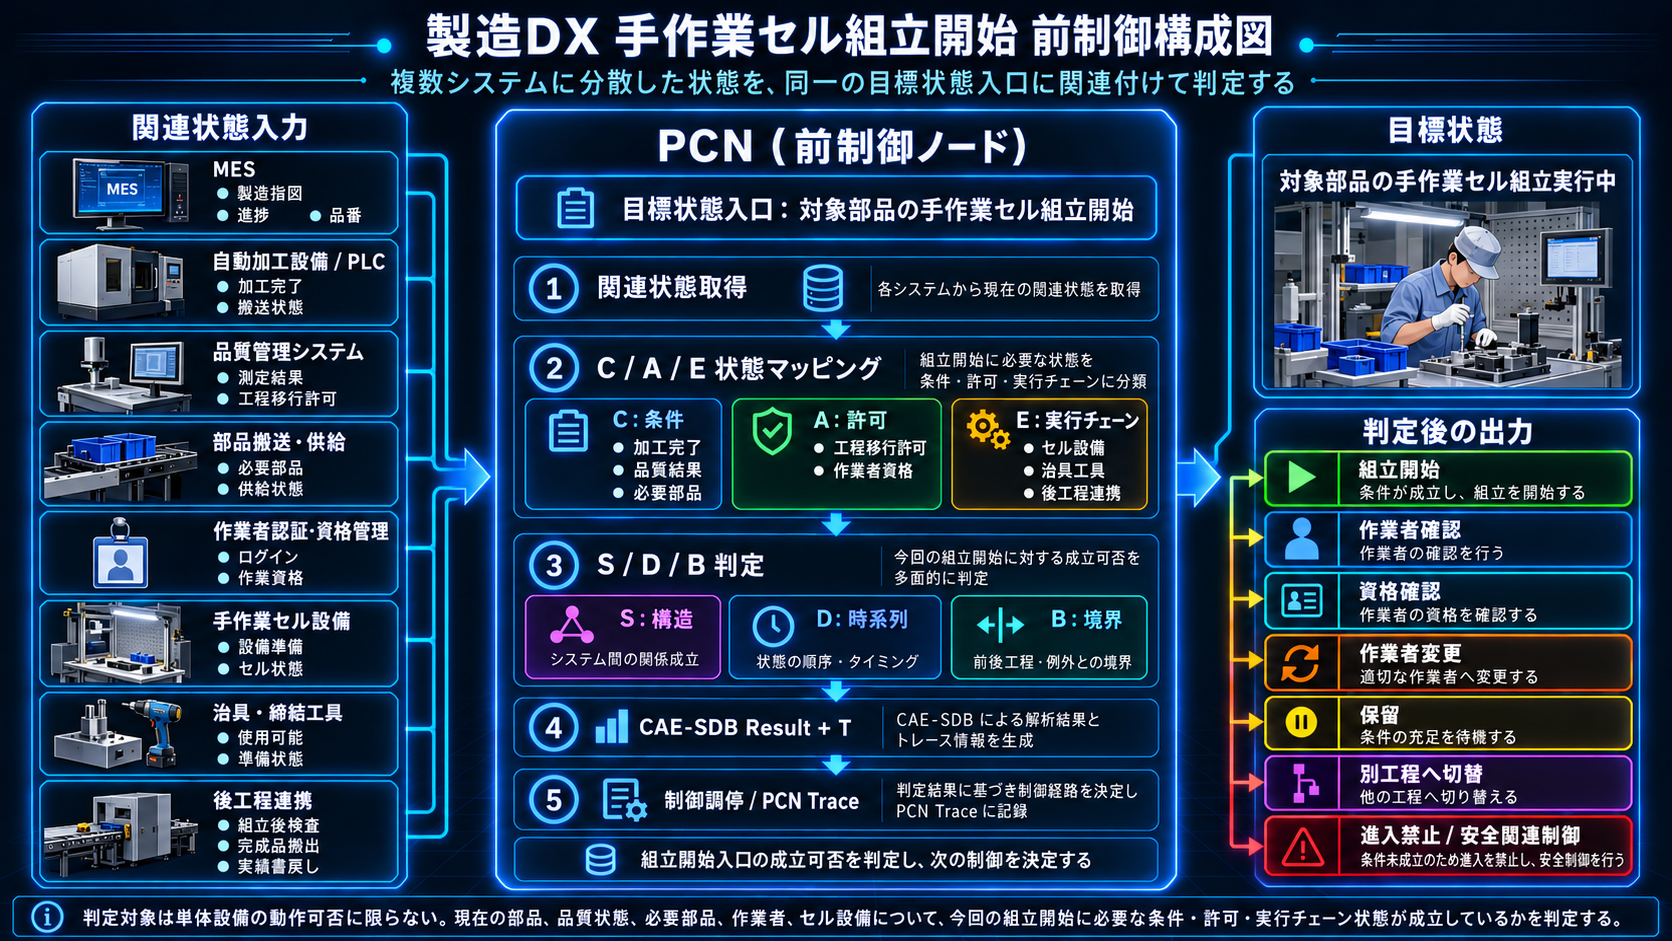
図:自動加工完了後に手作業セルで組立を開始するまでの状態遷移を対象とし、MES、設備、品質、部品供給、作業者資格、セル設備、治具・工具、後工程に分散した状態を、同一の目標状態入口に関連付けて前制御判定を行う。
判定対象は、現在の部品、品質状態、必要部品、作業者、セル設備について、今回の組立開始に必要な条件、許可、実行チェーン状態が成立しているかという点である。
このシステム横断の状態遷移を、目標状態入口を基準に判定する。
以下の状態と時間関係は、公開事例における動作関係を説明するための例示値であり、特定の実案件におけるパラメータや人員管理ルールではない。
1. 現在状態
現在、自動加工工程は完了し、対象部品は手作業セル付近まで搬送されている。状態としては「自動加工完了 / 手作業セルでの組立待ち」にある。
この時点で、加工完了、部品番号の読取り、対象ロットの確定、品質測定、品質判定合格、工程移行許可、必要部品の準備、セル設備の準備完了が確認されている。
前工程と設備状態は、組立開始に必要な条件を満たしている。現在の部品に対する組立開始許可は成立していない。
今回扱うのは、このシステム横断の状態遷移である。
2. 目標状態 / 目標状態入口
今回の目標状態は「対象部品の手作業セル組立実行中」である。
対応する目標状態入口は「対象部品の手作業セル組立開始」とする。
PCN は、「自動加工完了 / 組立待ち」と、この目標状態入口の間に配置される。
前制御判定では、設備 Ready に加えて、今回の組立開始に必要な条件、許可、実行チェーン状態を確認する。
3. PCN:関連状態取得と C / A / E 状態マッピング
PCN は、今回の組立開始入口に直接関係する状態を各システムから取得し、それぞれが現在の状態遷移で担うエンジニアリング上の役割に基づいて C / A / E 状態マッピングを行う。
| 代表状態 | 状態マッピング |
|---|---|
| 加工完了、部品番号、ロット、品質判定結果、必要部品 | C:条件状態 |
| 工程移行許可、生産許可、作業者資格、対象製品の作業権限 | A:許可状態 |
| セル設備準備状態、治具、締結工具、組立後検査、完成品の搬出、実績データの書き戻し | E:実行チェーン状態 |
本事例では、加工完了と品質判定結果を C、工程移行許可と作業者資格を A、セル設備準備完了、組立後検査、実績データの書き戻しを E に関係する状態として扱う。
品質に関する二つの状態は、役割が異なる。
「品質判定結果 = 合格」は、現在の部品が定義された品質条件を満たしていることを示すため、C に対応する。
「工程移行許可 = 成立」は、現在の部品を次工程へ移行させることが許可されていることを示すため、A に対応する。
セル設備の準備完了状態は設備側の実行準備を示す。現在の作業者が対象製品の組立作業を行う資格を有しているかは、別の許可状態として扱う。
4. S / D / B 判定と CAE-SDB 判定結果
今回の例では、加工完了、品質判定合格、工程移行許可、必要部品、セル設備準備完了はいずれも成立している。作業者ログインも有効であり、対象製品の作業資格も登録済みである。
資格の有効期限は 2026-09-29 までであり、現在の判定日は 2026-09-30 である。
「作業者がログイン済みであること」と「対象製品の作業資格が現在も有効であること」は、別の状態として扱う。
前者は、作業者がシステム上で識別・認証されていることを示す。後者は、現在の作業者が今回の組立開始入口に必要な作業許可を満たしているかを示す。
作業者資格は、今回の目標状態入口では A:許可状態に対応する。
資格情報そのものは存在し、正常に読み取ることができる。資格状態は、あらかじめ定義された許容有効範囲を超えている。
今回の問題は許可状態の B:制御境界に関する判定となり、CAE-SDB 判定結果は A-B となる。
判定内容は、「現在の作業者資格が有効期限を超過しており、今回の組立開始入口に定義された許可条件を満たしていない」である。
時間情報 T は、今回の資格状態、判定時刻、A-B 判定結果と関連付けて保持する。
C / A / E と S / D / B の全体関係については、以下を参照。
なぜ CAE-SDB なのか?——目標状態入口前の二軸構造化分析法
5. 制御優先度調停
制御優先度調停の時点では、C に関係する状態は現在の入口要求を満たしている。工程移行許可も成立し、E に関係する状態も現在の入口要求を満たしている。
作業者資格には A-B が生成されており、資格有効期限を超過している。
作業者資格は、今回の組立開始入口における重要な A である。加工完了、品質判定合格、必要部品、セル設備準備の各状態が成立していても、重要な許可が成立していないため、現在の組立開始入口への移行は許可しない。
制御優先度調停では、作業者資格の確認・是正を優先する。
6. 複数経路制御
現在の A-B に対して、今回の複数経路制御では、有効な作業資格を持つ作業者を確認し、必要に応じて現在の作業者を変更する。
加工結果や品質測定は今回の阻害要因ではないため、変更対象としない。
対応処理は、作業者確認、資格確認、作業者変更に絞る。
7. 現在の入口に対する制御結果
現在の目標状態入口は「対象部品の手作業セル組立開始」である。
この入口に対する制御結果は、「現時点では移行しない」となる。
今回の判定では、作業者資格が有効期限を超過しており、重要な許可 A が成立していない。
今回の組立開始を阻害しているのは、作業者資格に関する許可状態である。自動加工、品質判定、必要部品、セル設備準備の各状態は、現在の入口要求を満たしている。
8. 制御経路の実行 / 後続の目標状態入口と実行結果
現在の制御結果に基づき、現場では対象製品の組立作業を実行できる作業者を確認する。
処理前は、現在の作業者がログイン済みであり、対象製品の作業資格は有効期限を超過している。
処理後は、作業者を変更し、新しい作業者のログインと対象製品の作業資格が有効な状態になったものとする。
この制御処理によって、有効な作業資格を持つ作業者への変更が完了し、現在の作業者資格は有効な状態へ更新される。
作業者変更が完了した時点では、組立開始はまだ実行していない。更新されたのは、作業者と資格に関する運転状態である。
その後、システムが再び「対象部品の手作業セル組立開始」を要求した場合、同じ目標状態入口に対して、更新後の状態を使用して前制御判定を行う。
その時点で、加工完了状態、工程移行許可、必要部品、新しい作業者資格、セル設備、組立後検査、実績データ書き戻しまでの実行チェーンがすべて成立していれば、組立開始入口への移行を許可できる。
別の作業セル、リワーク工程、隔離工程など、別の目標状態へ処理を切り替える場合は、新しい目標状態入口を設定し、その入口を担当する PCN が独立して前制御判定を行う。
9. 状態遷移判定履歴
今回の組立開始入口については、次のような状態遷移判定履歴(PCN Trace)を記録できる。
| 項目 | 記録内容 |
|---|---|
| 履歴 ID | PCN-CELL-XXXX |
| PCN | 手作業セル組立開始入口 PCN |
| 現在状態 | 自動加工完了 / 手作業セルでの組立待ち |
| 目標状態 | 対象部品の手作業セル組立実行中 |
| 目標状態入口 | 対象部品の手作業セル組立開始 |
| 加工完了 | 成立 |
| 品質判定結果 | 合格 |
| 工程移行許可 | 成立 |
| 必要部品 | 揃っている |
| セル設備 | 準備完了 |
| 作業者ログイン | 有効 |
| 対象製品の作業資格 | 有効期限超過 |
| CAE-SDB 判定結果 | A-B |
| 判定内容 | 現在の作業者資格が有効期限を超過しており、今回の組立開始入口に定義された許可条件を満たしていない |
| 制御優先度調停結果 | 現在の組立開始を保留し、作業者資格の確認・是正を優先 |
| 複数経路制御 | 有効な作業資格を持つ作業者を確認し、必要に応じて現在の作業者を変更 |
| 現在の入口に対する制御結果 | 現在の手作業セル組立は開始しない |
| 実行結果 | 有効な作業資格を持つ作業者への変更が完了し、現在の作業者資格が有効になった |
| 時間情報 | T |
作業者変更後も、前回の状態遷移判定履歴は保持する。
同じ目標状態入口が次に要求されたときは、更新後の状態を使って新しい状態遷移判定履歴を記録する。
第1回判定では A-B が生成され、作業資格の有効期限超過により現在の入口へは移行しない。その後、作業者変更を行い、第2回判定では更新後の資格状態を使用して再判定する。
2回の状態遷移判定は、それぞれ異なる判定インスタンスとして記録し、前回の履歴は上書きしない。
PCN Trace の詳細については、以下を参照。
なぜ PCN Trace は新しいエンジニアリングデータなのか?
事例まとめ
今回の例では、自動加工は完了し、品質判定は合格、工程移行許可も成立している。必要部品も揃い、セル設備も準備完了、作業者もログイン済みである。
組立開始入口を判定すると、対象製品の作業資格が有効期限を超過しており、CAE-SDB 判定結果として A-B が生成される。
阻害要因は、作業者資格という重要な許可状態にある。
対応処理は、資格確認と作業者変更に絞られる。作業者変更後は、更新後の運転状態を使って、同じ組立開始入口をあらためて判定する。
本事例によって明確になるエンジニアリング情報
| 従来の現場情報から確認できること | 本事例によってさらに明確になること |
|---|---|
| 自動加工が完了している | 判定対象は「手作業セル組立開始」という明確な目標状態入口である |
| 品質判定結果が合格している | 品質判定結果は C として、対象部品が品質条件を満たしていることを示す |
| 工程移行許可が成立している | 工程移行許可は A として、対象部品が次工程へ進む許可を持つことを示す |
| 必要部品が揃っている | 部品供給条件は現在の組立開始入口を満たしている |
| セル設備が準備完了である | 設備準備完了は E に関係する状態であり、入口成立の一条件として扱う |
| 作業者がログインしている | ログイン状態と、対象製品に対する作業資格の有効性を分けて確認できる |
| 対象製品の作業資格が登録されている | 資格記録は存在しているが、現在は許容有効範囲を超えている |
| 組立が開始されない | 現在の入口で A-B が生成されている |
| 複数システムを確認しなければ原因が分からない | 阻害要因が作業者資格という重要な許可状態にあることを特定できる |
| 次の対応を人が判断する必要がある | 対応処理を資格確認と作業者変更に絞ることができる |
| 作業者変更が完了した | 作業者と資格に関する運転状態が更新され、同じ組立開始入口をあらためて判定する |
| 各システムが個別に状態やログを保持している | 状態、判定、制御、実行結果を一回の状態遷移判定履歴として関連付けられる |
加工、品質、部品供給、設備状態が成立していても、独立した重要な許可 A が成立していなければ、目標状態入口への移行は許可しない。
システム横断の製造 DX では、この許可状態が別システムに存在するため、分散した状態を同一の目標状態入口に関連付けて確認する必要がある。
本事例では、設備、MES、品質、部品供給、作業者資格、セル設備、後工程に分散していた状態を、現在の入口、状態遷移上の役割、判定結果、対応処理、再判定という一連のエンジニアリング関係として整理している。
さらに読む
- なぜ CAE-SDB なのか?——目標状態入口前の二軸構造化分析法
- なぜ状態遷移条件を明示化する必要があるのか?
- なぜ PCN は TPCA の最小エンジニアリングノードなのか?
- なぜ PCN Trace は新しいエンジニアリングデータなのか?
- TPCA における状態インスタンスの一方向性——状態タイプの循環と実運転履歴の違い
- TPCA / PCN 状態遷移前制御アーキテクチャ|ホワイトペーパー
バージョン情報
本稿は、TPCA / PCN 状態遷移前制御アーキテクチャを、製造DXにおける状態遷移条件設計・履歴分析へ適用した公開事例である。
- Public Case Version 1.0:2026-08-18 公開。
- Public Case Version 1.1:2026-08-20。PCN、CAE-SDB 判定結果、制御優先度調停、複数経路制御、状態遷移判定履歴の表現を統一。
- Public Case Version 1.2:2026-08-21。時間情報 T および状態インスタンスに関する説明を追加。
- Public Case Version 1.3:2026-08-25。C / A / E と S / D / B の二軸関係を明確化。
- Public Case Version 1.4:2026-09-10。共通の9ステップの分析手順に基づいて本文を再構成し、「自動加工 → 手作業セル組立」を代表事例として採用。
- Public Case Version 1.5:2026-09-20。現在の S / D / B 定義に基づき、作業資格の有効期限超過を B:Boundary の判定として整理。
- Public Case Version 1.6:2026-10-01。日本語表現を整理し、状態遷移判定履歴と再判定関係を明確化。
著者:全野南政 / Nansei Zenno