ロボットが Ready でも、なぜ把持段階へ移行できないのか?
適用階層:自動化実行ユニット層
代表対象:画像認識を用いた搬送ラインのロボットユニット
推奨引用:
全野南政 / Nansei Zenno,
『自動化実行ユニット前判定事例:ロボットが Ready でも、なぜ把持段階へ移行できないのか』,
公開事例,Public Case Version 1.6,2026-10-03,
https://zennns.com/jp/cases/automation-execution-unit-pre-control/
画像認識を用いた搬送ラインのロボットユニットでは、ロボット Ready、画像認識結果、安全許可、正常品搬送先の受入状態がいずれも成立しているにもかかわらず、ロボットが把持を開始しないことがある。
これらの状態は、それぞれ異なる設備やシステムから取得される。個別に見れば異常がなくても、現在この時点で把持段階への移行要件を満たしているかは、同じ目標状態入口を基準に判定する必要がある。
本事例では、「把持段階への移行」を目標状態入口とし、共通の9ステップに沿って、PCN が関連状態を取得し、CAE-SDB 判定、制御優先度調停、複数経路制御、後続状態遷移、状態遷移判定履歴までをどのように扱うかを示す。
- 現在状態
- 目標状態 / 目標状態入口
- PCN:関連状態取得と C / A / E 状態マッピング
- S / D / B 判定と CAE-SDB 判定結果・時間情報
- 制御優先度調停
- 複数経路制御
- 現在の入口に対する制御結果
- 後続の目標状態入口と実行結果
- 状態遷移判定履歴
基礎概念については、以下を参照できる。
事例対象
本事例では、画像認識を用いた搬送ラインのロボットユニットを代表対象とし、PCN は PLC 内の制御ロジックとして実装されているものとする。
ユニットは、搬送コンベヤ、ワーク検出、画像認識システム、ロボット、グリッパ / 真空吸着ハンド、安全システム、正常品搬送先、戻し搬送経路、上位システムで構成される。
「把持段階への移行」に直接関係する状態は、画像認識、ロボット、安全、搬送、下流、上位システムから取得する。
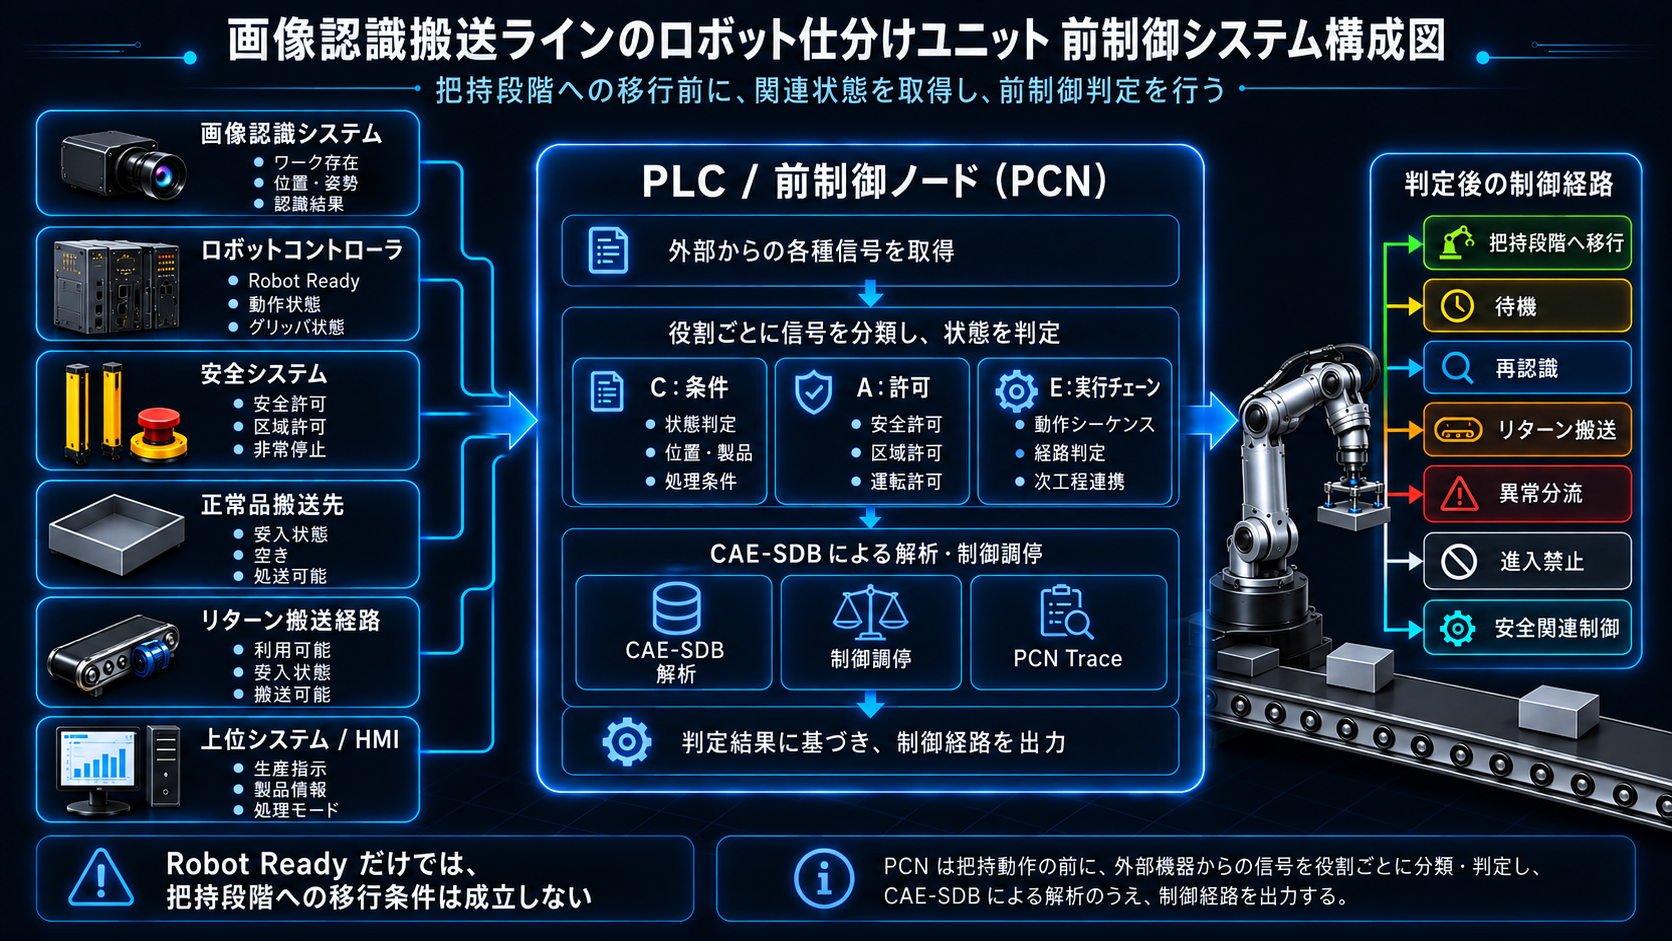
図:PCN は、ロボットが把持段階へ移行する前に、現在の目標状態入口に関係する複数システムの状態を取得し、判定結果に基づいて制御経路を決定する。
以下の時刻と値は、本公開事例の動作関係を説明するための例示値であり、特定の実案件で使用されているパラメータではない。
1. 現在状態 / 現在段階
現在のワークは画像認識を完了しているが、ロボットによる把持はまだ開始されていない。現在状態は「認識完了 / 把持待ち」である。
この時点で、ワーク存在、画像認識結果正常、ロボット Ready 成立、ロボット動作未開始が確認されている。
ワークはすでに今回の把持フローに入り、画像認識システムも今回のワークに対応する認識結果を生成している。
ここから「把持段階」へ移行してよいかを判定する。
2. 目標状態 / 目標状態入口
今回の目標状態は「把持段階」である。
対応する目標状態入口は「把持段階への移行」とする。
PCN は、現在状態とこの目標状態入口の間に配置される。
ロボットが実際に動作を開始する前に、PCN は今回の入口に必要な状態取得、状態マッピング、判定、制御を完了する。
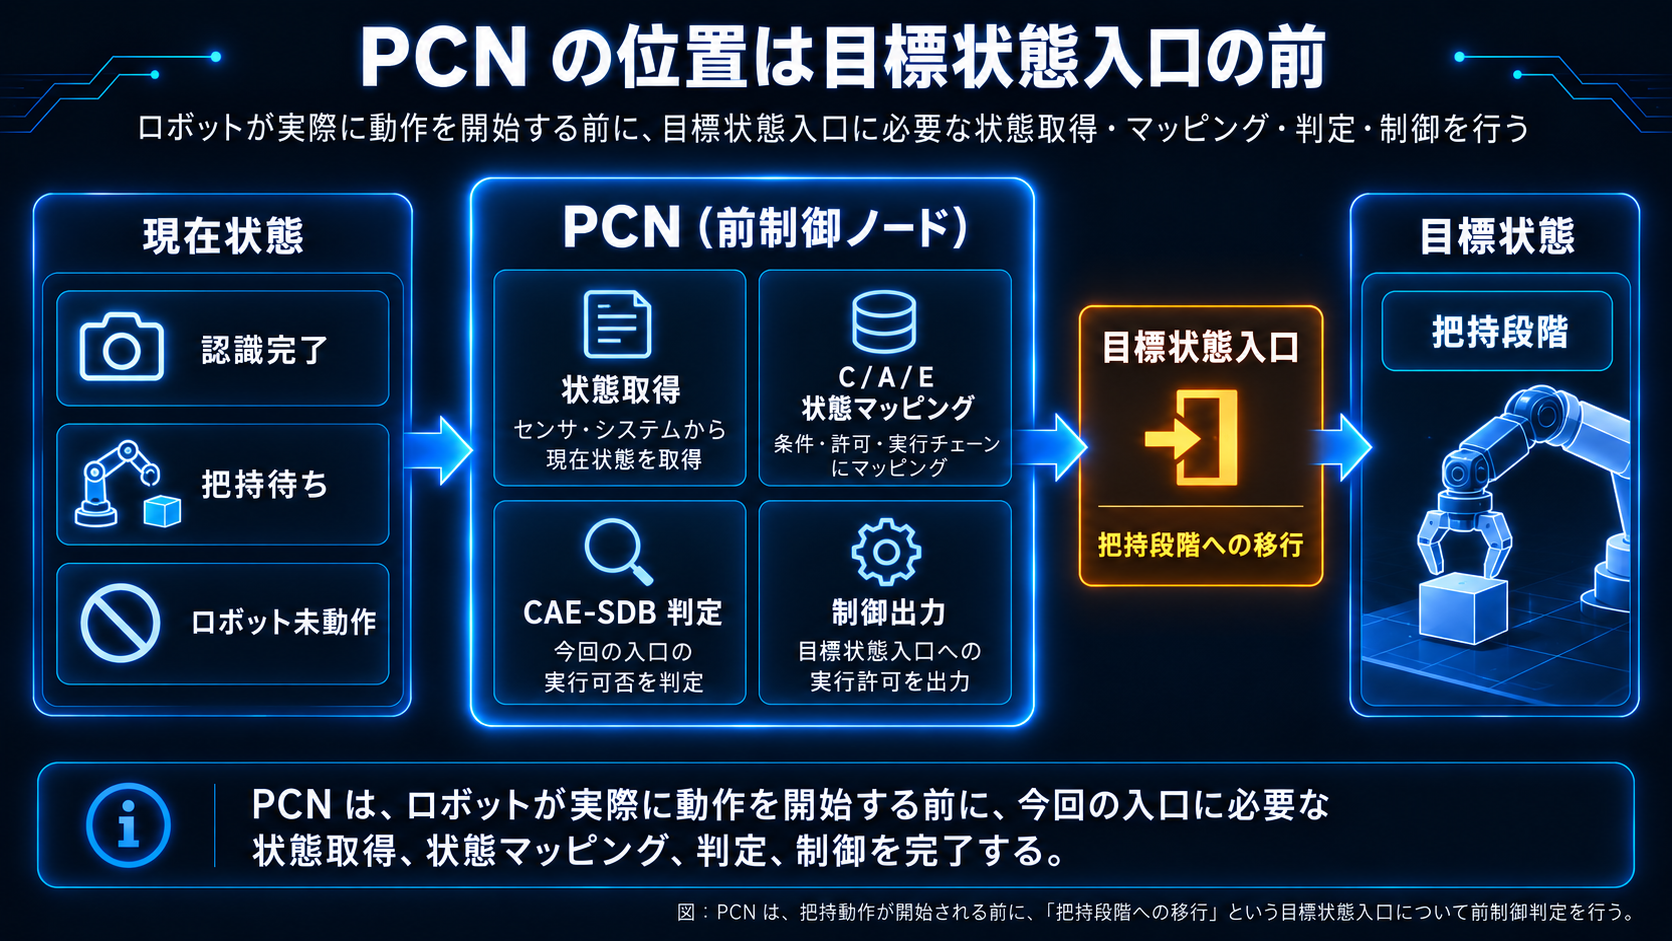
図:PCN は、把持動作が開始される前に、「把持段階への移行」という目標状態入口について前制御判定を行う。
3. PCN:関連状態取得と C / A / E 状態マッピング
PCN は、「把持段階への移行」に直接関係する状態を取得し、それぞれが今回の状態遷移で担うエンジニアリング上の役割に基づいて C / A / E 状態マッピングを行う。
| 代表状態 | 状態マッピング |
|---|---|
| ワーク存在、位置、姿勢、画像認識結果 | C:条件状態 |
| 安全許可、区域許可、上位システム許可 | A:許可状態 |
| ロボット Ready、ロボット動作経路、グリッパ / 真空吸着状態、正常品搬送先の受入状態 | E:実行チェーン状態 |
本事例では、画像認識結果を C、安全許可を A、ロボット Ready と正常品搬送先の受入状態を E に関係する状態として扱う。
ロボット Ready が成立していても、それだけでは把持段階への移行条件は満たさない。
同じ目標状態入口で、画像認識結果が現在のワークに対応しているか、現在も有効か、必要な許可が成立しているか、把持後の実行チェーンを継続できるかを確認する。
戻し搬送や異常系への分岐に関係する状態は、後続の制御経路を選択するために使用する。これらの状態は、現在の把持入口における E の成立条件とは分けて扱う。
4. S / D / B 判定と CAE-SDB 判定結果
今回の例では、現在の判定時刻を 10:32:21.850 とする。
ロボット Ready、安全許可、正常品搬送先の受入状態はいずれも成立している。画像認識結果も「正常」である。
画像認識結果の生成時刻は 10:32:14.200 で、設定されている有効時間窓は 5.0 s である。
生成から現在の判定時刻までの経過時間は 7.650 s となり、有効時間窓を超えている。
画像認識結果の値そのものは正常であっても、現在の把持入口に対する有効な判定根拠としては使用できない。
画像認識結果は現在の把持入口で C にマッピングされており、今回の問題はその動的時系列有効性にある。このため、CAE-SDB 判定結果は C-D となる。
判定内容は、「画像認識結果が有効時間を超過しており、現在の把持入口に対する有効な判定根拠として使用できない」である。
状態値が正常であることと、その状態を現在の判定根拠として使用できることは、別の判定対象である。
今回の状態値、生成時刻、判定時刻、C-D 判定結果は、時間情報 T と関連付けて保存する。
本事例では、現在の問題に直接関係する判定だけを扱い、CAE-SDB の全座標は展開しない。
C / A / E と S / D / B の二軸関係については、以下を参照できる。
なぜ CAE-SDB なのか?——目標状態入口前の二軸構造化分析法
5. 制御優先度調停
現在の把持入口では、CAE-SDB 判定結果として C-D が生成されている。
重要な安全許可とロボット Ready は成立している。正常品搬送先の受入状態も現在の入口要件を満たしており、戻し搬送経路も利用可能である。
現在の把持動作に必要な画像認識結果は、判定根拠としての有効性を失っている。
現在の把持入口への移行は不可とし、後続制御では戻し搬送を優先する。
制御優先度調停では、複数の状態と判定結果をまとめて扱い、現在の入口に対する制御方針を確定する。
6. 複数経路制御
制御優先度調停の結果に基づき、今回の複数経路制御では、後続候補経路として「戻し搬送」を選択する。
戻し搬送は、現在の把持入口へ移行せず、ワークを別の搬送処理へ移すための候補経路である。
この時点で確定しているのは候補経路の選択までであり、戻し搬送経路への移行許可は後続の目標状態入口で判定する。
7. 現在の入口に対する制御結果
現在の目標状態入口は「把持段階への移行」である。
この入口に対する制御結果は「移行しない」となる。
今回の判定では、ロボットは失効した画像認識結果を使用して把持動作を実行しない。
同時に、次の判定対象として「戻し搬送状態」を目標状態、「戻し搬送経路への移行」を目標状態入口として設定する。
現在の把持入口 PCN が担当する判定と制御は、この時点で完了する。
8. 後続の目標状態入口と実行結果
システムが戻し搬送経路へ進む場合、判定対象は新しい目標状態入口へ切り替わる。
新しい目標状態は「戻し搬送状態」、目標状態入口は「戻し搬送経路への移行」である。
この入口に対応する PCN が、戻し搬送入口に定義された関連状態と移行条件に基づいて、あらためて前制御判定を行う。
戻し搬送入口では、たとえば次の状態を確認する。
- 戻し搬送コンベヤの準備状態
- 戻し搬送経路の利用可能状態
- 区域許可
- ワーク現在位置
- 戻し搬送先の受入状態
これらの状態は、戻し搬送入口であらためて確認する。
新しい戻し搬送入口で移行が許可された場合、システムは戻し搬送を実行し、実行結果として「戻し搬送状態への移行完了」を記録する。
本公開事例では、戻し搬送入口に対する詳細な状態設定、CAE-SDB 判定、制御規則までは扱わない。
9. 状態遷移判定履歴
今回の把持入口については、次のような PCN Trace(状態遷移判定履歴)を記録できる。
| 項目 | 記録内容 |
|---|---|
| 履歴 ID | PCN-PICK-XXXX |
| PCN | 把持入口 PCN |
| 現在状態 | 認識完了 / 把持待ち |
| 目標状態 | 把持段階 |
| 目標状態入口 | 把持段階への移行 |
| 判定時刻 | 10:32:21.850 |
| ロボット Ready | 成立 |
| 安全許可 | 成立 |
| 正常品搬送先の受入状態 | 成立 |
| 画像認識結果 | 正常 |
| 画像認識結果の生成時刻 | 10:32:14.200 |
| CAE-SDB 判定結果 | C-D |
| 判定内容 | 画像認識結果が 5.0 s の有効時間窓を超過 |
| 制御優先度調停結果 | 現在の把持入口への移行不可 |
| 複数経路制御 | 後続候補経路として戻し搬送を選択 |
| 現在の入口に対する制御結果 | 現在の把持入口には移行しない |
| 後続の目標状態 | 戻し搬送状態 |
| 後続の目標状態入口 | 戻し搬送経路への移行 |
| 時間情報 | T |
この履歴では、一つの目標状態入口に対する1回の判定について、状態、判定、制御、後続入口の関係をまとめて保持する。
その後、「戻し搬送経路への移行」を判定する場合は、戻し搬送入口に対応する PCN が新しい状態遷移判定履歴を記録する。
PCN Trace の詳細については、以下を参照できる。
なぜ PCN Trace は新しいエンジニアリングデータなのか?
事例まとめ
今回の例では、ロボット Ready、安全許可、正常品搬送先の受入状態はいずれも成立し、画像認識結果も正常である。
しかし、画像認識結果の経過時間は 7.650 s で、有効時間窓 5.0 s を超えている。
「把持段階への移行」という目標状態入口を基準に判定すると、画像認識結果は現在の判定根拠として使用できず、CAE-SDB 判定結果として C-D が生成される。
その結果、現在の把持入口には移行せず、後続候補経路として戻し搬送を選択する。
本事例によって明確になるエンジニアリング情報
| 従来の現場情報から確認できること | 本事例によってさらに明確になること |
|---|---|
| ロボット Ready が成立している | ロボット Ready は現在の把持実行チェーンに関係する状態の一つであり、それだけでは入口の成立を意味しない |
| 画像認識システムが正常な認識結果を出力している | 認識結果は正常でも、今回の入口で許容される有効時間を超えている |
| 安全許可が成立している | 重要な A は成立しているが、C や E の判定を代替するものではない |
| 正常品搬送先が受入可能である | 現在の実行チェーンに関係する状態が今回の入口要件を満たしている |
| 把持動作が開始されない | 現在の入口で C-D が生成されている |
| 現場で追加調査しなければ、なぜ把持できないか分からない | 問題が画像認識結果の動的時系列有効性にあることを特定できる |
| 次の処理を工程技術者がその都度判断する | 制御優先度調停によって戻し搬送が後続候補経路として選択されている |
| 戻し搬送経路が利用可能である | 「戻し搬送を選択した」ことと「戻し搬送入口への移行が許可された」ことを分けて扱える |
| 各システムが個別に状態やログを保存している | 現在状態、時間、判定、制御、後続の目標状態入口を同一の PCN Trace に関連付けられる |
本事例では、複数システムに分散していた状態を、現在の入口が成立しない理由、状態遷移上の役割、判定上の問題、選択した制御経路、次の判定対象となる目標状態入口まで、一連のエンジニアリング関係として整理している。
さらに読む
- なぜ CAE-SDB なのか?——目標状態入口前の二軸構造化分析法
- なぜ Ready だけでは十分ではないのか?
- なぜ PCN は TPCA の最小エンジニアリングノードなのか?
- なぜ PCN Trace は新しいエンジニアリングデータなのか?
- TPCA / PCN 状態遷移前制御アーキテクチャ|ホワイトペーパー
バージョン情報
本稿は、TPCA / PCN 状態遷移前制御アーキテクチャを自動化実行ユニットへ適用した公開事例である。
- Public Case Version 1.0:2026-06-30。初版。
- Public Case Version 1.1:2026-08-20。PCN、CAE-SDB 判定結果、制御優先度調停、複数経路制御、状態遷移判定履歴の階層関係を統一。
- Public Case Version 1.2:2026-08-21。時間情報 T および状態インスタンスに関する説明を追加。
- Public Case Version 1.3:2026-08-25。C / A / E と S / D / B の二軸関係を明確化。
- Public Case Version 1.4:2026-09-10。共通の9ステップの分析手順に基づいて本文を再構成。
- Public Case Version 1.5:2026-09-20。選択された経路に対応する新しい目標状態入口、対応 PCN による再判定、および異なる入口間における状態遷移判定履歴の接続関係を追加。
- Public Case Version 1.6:2026-10-03。日本語表現を整理し、後続候補経路と後続目標状態入口の区別、ならびに状態遷移判定履歴の記録単位を明確化。
著者:全野南政 / Nansei Zenno